This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] CC2745R10-Q1:汽车节点和关键节点之间的 CS 结果不一致

Guru**** 2988540 points

Other Parts Discussed in Thread: SYSCONFIG

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/wireless-connectivity/bluetooth-group/bluetooth/f/bluetooth-forum/1660671/cc2745r10-q1-inconsistent-cs-results-between-car-node-and-key-node

器件型号: CC2745R10-Q1
主题: SysConfig 中讨论的其他器件

您好团队:

CCS IDE:20.3.1

SDK:simplelink_lowpower_f3_SDK_9_14_02_15

CC2745R10-01 Launchpad 中的汽车节点 具有一个天线(发起方)

中刷写的关键节点:定制电路板 CC2745R10 在 PCB(反射者)中有 2 根天线

 这两个电路板之间的距离大幅波动、在这种情况下、汽车节点保持静止、且关键节点移动。 实际的直径小于 1 米,最初汽车节点在移动关键节点并带到前一个位置后显示 10 厘米,它显示 71 厘米。 有时、距离会随着关键节点移得更远而减小、如果电路板更近、则会显示更远的距离。 结果突然从 30 厘米跳到 250 厘米,当板站.

注意:此处未将 Python 脚本用于 CS、如栈的原始示例所示。 我们修改了 Car 节点中的堆栈、以自动连接 keynode 并使用默认参数设置启动 CS 过程。

请指导我完成所需的更改、这可以改进结果、如果需要任何其他信息、请联系我。

请查看以下 carnode 和关键节点的 SysConfig 屏幕截图。
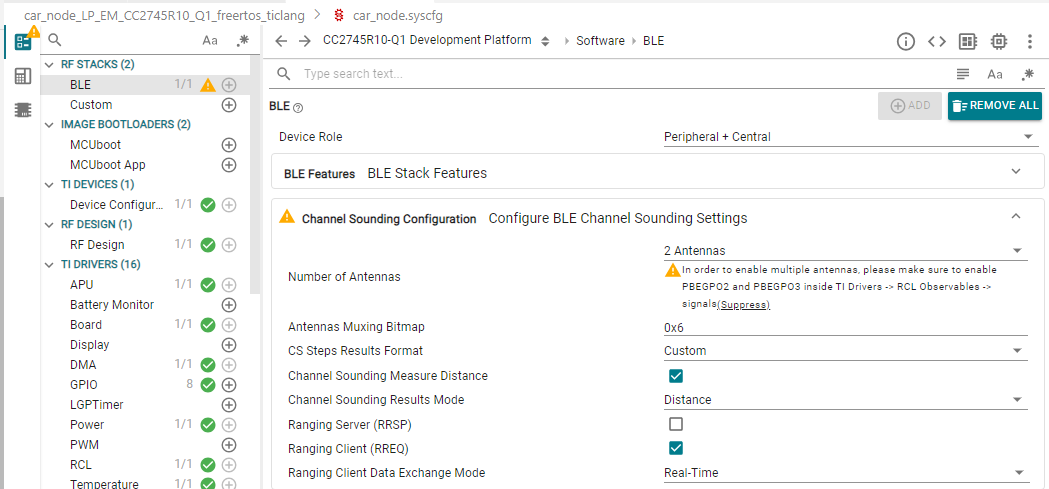
image.png

image.png


此致、

shreeya


  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 Shreeya、

    由于您使用 LaunchPad 作为启动器、因此配置为 1x2 天线、而不是 2x2。 当前您已将 car_node sysconfg 配置为具有 2 根天线、因此请尝试将其更改为 1。

    此外、您提到您没有使用 python 脚本、那么如何输出距离结果? 您是否正在使用嵌入式示例? 谢谢。

    Eshaan

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    Ji Eshaan  

    我已经尝试过,结果仍然波动. 我正在使用函数调用 API。 我不确定在发起者侧使用外部天线、是否需要更换 CA2 电容器路径? 外部天线和增压天线不同? 在哪里可以找到增压天线? 如果我只使用外部天线、结果是否与使用增压天线不同?

    谢谢、

    Shreeya

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 Shreeya、

    是的、如果您使用连接到 SMA 引脚的外部天线、则需要将 CA2 天线重新定向到 CA1 焊盘、以便利用外部天线。 您是指 LaunchPad 上的那个吗? 您能否发送您看到的日志的图片?  

    谢谢