

Other Parts Discussed in Thread: DRV8301, CONTROLSUITE
请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
器件型号:DRV8301-HC-C2-KIT
你(们)好
我将 DRV8301-HC-EVM Rev D 与 DRV8301控制卡搭配使用
我正在尝试完成 PM 无传感器项目。
我对设置进行了修改、以适应我们使用的电机:
这些参数包括设置电动机 R、L、极点和基频
-电流感应增益
并将 ISR 频率增加到40KHz
对于我们的应用、我们需要逆时针旋转、以便我使用小于0的目标速度基准。
我们在电机上安装了霍尔传感器、但希望使用 FOC 控制、因为在测试时它可以极大地改善噪声。
我们没有 QEP 编码器
在绕组电流闭合的情况下、我们似乎平稳旋转:我可以看到霍尔信号在示波器上被很好地锁定到单个频率
-查看 speed3.估算 速度变量、它始终处于目标(SpeedRef)的几个%范围内
-同样、测量从进入相同"霍尔状态"到测量霍尔传感器的间隔时间看起来是稳定的
但是、一旦我在 BUILDLEVEL 7中切换到速度控制、电机就会停止
我注意到 smo1.theta 和 rg1.out 之间的滞后大约为60度(在4.95mS 转速下为820us - PWMDAC 上的输出)
但是,尝试调整 Kslf 和 Kslide 似乎无法以任何方式减少这种情况
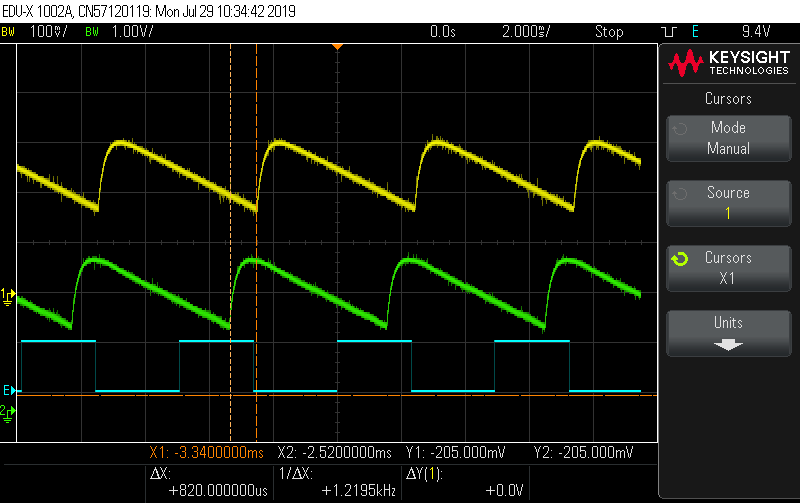
我假设估算角度和生成角度之间的这种差异可能是切换到速度控制环路时导致崩溃的原因? 从代码中可以看到、将 rg1.out 交换为 smo1.theta 是其中一个关键区别?
我希望能就如何完成这项试验提出任何建议
此外、对于如何最好地将霍尔反馈整合到 FOC 控制方案中、还有任何建议
此致、
Richard
