
This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] LAUNCHXL-F28027F:TMS320F28027F

Guru**** 2943400 points

Other Parts Discussed in Thread: MOTORWARE, DRV8323

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/microcontrollers/c2000-microcontrollers-group/c2000/f/c2000-microcontrollers-forum/1225712/launchxl-f28027f-tms320f28027f

器件型号:LAUNCHXL-F28027F
主题中讨论的其他器件:MOTORWAREDRV8323

您好!
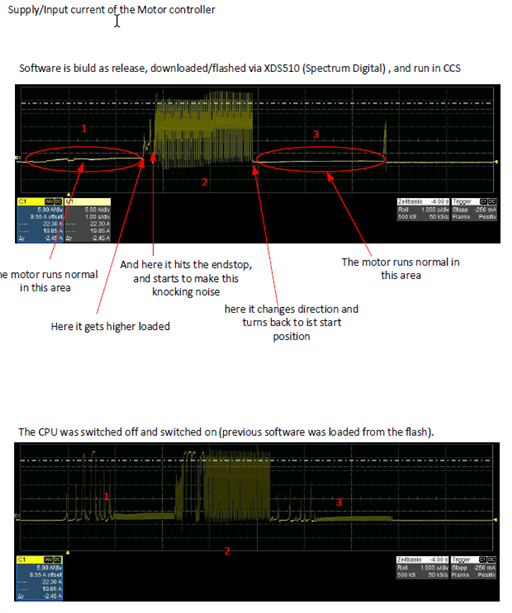
我运行的是 BLDC 电机。 控制无传感器。 如果现在电机被驱动停止从而不会进一步旋转、那么电机会发出爆震噪音和急冲(转矩增加然后再下降)。 这种行为也可以在非常重的负载(高扭矩)下观察到。 根据我到目前为止的经验、当电机停止时(例如在逆可行的情况下驱动)、电流将进入限制状态、电机将应用恒定扭矩。 您对此行为是否有解释/我如何使电机在末端停止处保持恒定扭矩?
此致、
托马斯

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您使用的是哪个示例实验室/项目? 或您自己的算法?

    [报价 userid="288917" url="~/support/microcontrollers/c2000-microcontrollers-group/c2000/f/c2000-microcontrollers-forum/1225712/launchxl-f28027f-tms320f28027f "]如果现在电机被驱动停止以使其不能进一步旋转,电机会发出敲击声和急冲(扭矩增加然后再下降)

    您是否有任何测得的电流波形来显示该问题?

    您对此行为有何解释/我如何使电机在末端停止时保持恒定转矩?

    您希望 在任何精确位置的止动位置保持恒定的扭矩而不产生任何振动?  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好

    我使用 motorware_1_01_00_18中的 FOC lab11a 作为电机控制的基础。

    感谢您的支持

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    还有其他信息可以帮助我们理解您的问题? 2)测量电流波形? 您执行了详细的操作步骤? 您正在使用什么应用程序?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好  

    这是一个一般问题:"之前所述的行为是否是无传感器 FOC 的典型行为? 电机在靠近终点挡块行驶时发出敲击声噪音(无法再转向)"

    此致

    托马斯

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
    "前面所述的行为对于无传感器 FOC 是否是典型的行为? 电动机在靠近终点挡块行驶时发出敲击声噪音(不能再转向)"[/报价]

    它与电机和负载有关。 配备无传感器 FOC 的电机将不是很稳定、并且在启动期间具有反向旋转。 一般来说、无传感器 FOC 最好以较高的速度运行电机、在零速和极低的速度下很难平稳运行电机。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好
    我知道 FOC 通过最低速度工作、但是如何解释这个爆震噪声(我以额定速度运行电机并将其减慢至零、那么我就得到所说的噪声。 是因为即使转子已处于静止状态、磁场仍会继续旋转吗?

    此致、

    托马斯

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您是否捕获了任何电流波形来显示该问题? 您是否尝试过调整速度 PI 稳压器的加速度和增益?

     减速过程中是否仅出现噪声? 或任何其他流程?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好,Yanming
    感谢您的耐心。
    我最初的问题与第2部分有关(见 pdf 文件)、在这个部分中、电机会碰到最后的停止并发出敲击声。 现在、当调整速度控制器的 PID 参数时、出现以下情况:只要我在 CCS 中运行软件(建立并刷写发布版本)、电机就在正常工作范围(1、3)内正常运行。 如果我现在拔下 XDS200、关闭 CPU、然后再次打开、您可以看到输入电流上出现强烈的噪声、即使是电机以前运行良好的极高振荡峰也是如此。 SW 与之前相同。 我希望电机在这两种情况下的行为与我在其他项目中看到的一样。 你有什么想法我必须改变或做错吗?

    此致、
    托马斯·赫希特

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    在您使用的当前硬件板上是否有任何更改?

    如果始终通过使用 JATG 仿真器在 CCS 内运行实验项目、电机能否正常运行? 您使用的是哪个示例实验项目?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    Yanming、您好!
    电路板和系统完全相同(连接和未连接 JTAG 仿真器)、区别在于已移除 JTAG 仿真器并执行下电上电(CPU 已重新加载)。 如果您使用 CCS 和 JTAG 仿真器启动软件时、您具有良好的行为、那么您也可以移除 JTAG 仿真器、该行为仍然是良好的。 如果您复位 CPU 并从闪存引导、就会出现错误行为。 然后连接 JTG 仿真器、起初没有发生任何变化(系统显示出错误行为)、现在连接 CPU (CCS:connect target)并加载符号(CCS:load symbols...)、则得到所需的行为(良好行为/引擎按预期运行)。 CPU 有可能在"调试模式"下运行吗? 可以通过 CPU 寄存器来检测这一点吗?

    motorware_1_01_00_18中的 Lab11a 用作基础。

    此致、
    托马斯·赫希特

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    看起来其中一些变量没有在此独立模式下正确初始化。 与示例实验相比、您进行了哪些更改? 您是否在您的项目中启用了 CSM?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好,Yanming

    未设置定义 CSM_ENABLE。

    Lab11a 是我的应用的基础、我添加了定时器中断、SCI 接口(通过中断)等一些东西来切换电机。 我还根据电流/电压调节等条件修改了 usr.h 文件。我使用 GAIN_10VpV 的比例因子初始化 DRV8323、即最大 可测量电流= 47.278A (读回 DRV8323还会返回值 GAIN_10VpV)。
    -> USER_IQ_FULL_SCALE_CURRENT_A (40.0)
    USER_MOTOR_MAX_CURRENT (39.0)。

    如果我正确理解了这一点、CCS:"LOAD Symbols"不会在 CPU 中的程序处改变任何东西、它只会初始化调试器? 但是、它如何导致不同的程序行为呢?
    CCS:"Load Symbols"是否也会初始化 CPU 中的变量?
    如果可以-可以在某个位置找到一组要初始化的变量(可能是编译器在类似于映射文件的文件中生成的文件或段)吗? CCS 初始化哪些变量(或存储器区域):"LOAD Symbols"?

    此致、
    托马斯·赫希特

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
    如果是,您能在某个位置找到一组要初始化的变量(可能是编译器在类似于映射文件的文件中生成的文件或段)吗? CCS 初始化哪些变量(或存储器区域):"load symbols"?

    您可以尝试初始化工程中使用的变量、尤其是您假定的变量值为零。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    感谢您的帮助、最终原因是在配置期间 SPI 总线尚未启用 DRV8323。 使能信号与外部信号进行与运算、因此 DRV8323具有其默认参数、并且控制环路变得不稳定。
    还有一条注释:在函数 DRV8323_readSpi 的文件 drv8323.c 中、计数器"WaitTimeOut"定义为静态、再次调用时不设置为0。
    (静态易失性 uint16_t WaitTimeOut = 0;)。 这就导致以下事实:循环调用函数后、后续的 while 循环过早、并且 SPI 读取访问发生故障(循环保持超时)。

    此致、
    托马斯·赫希特