This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] DRV8601:将 DRV8601 与 1.8V MCU 搭配使用

Guru**** 2943030 points

Other Parts Discussed in Thread: DRV8601

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/motor-drivers-group/motor-drivers/f/motor-drivers-forum/1619688/drv8601-using-drv8601-with-1-8v-mcu

部件号: DRV8601

您好:

下面是使用 DRV8601 的电路设计。

  • MCU 的工作电压为 1.8V
  • nSYS_NPM 节点反映的是电池电压、范围为 3.6V 至 4.1V
  • 根据之前的建议、我遵循数据表中的图 18(采用外部基准的差分反馈)、因为控制信号 (1.8V) 低于 VDD (3.6V 至 4.1V)。
  • 我们观察到、电机在电池电压范围的较高端运行更加稳定。
    • 因此、我期望可能需要进行一些修改、以使电路在整个电池电压范围内更加稳健和稳定。
    • 有没有关于 R 和 C 元件值的建议?
    • 考虑改用图 17 所示的配置是否有意义?

提前感谢、

Andrew


c2afc372-05e8-4ed8-a85e-44cc73080261.png

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    感谢您联系我们。 我们会尽快提供反馈。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好、

    我们能否得到关于这个问题的最新信息?

    谢谢您、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
    根据您的当前原理图和较低电池电压下出现的性能问题、以下是提高 DRV8601 设计稳定性的建议。
    组件建议
    在电池电压范围的下限 (3.6V) 下、电机运行不一致可能源于  用于外部基准 (REFOUT) 的分压器。 随着电池电压 (VDD) 下降、   R276 和 R277 生成的 REFOUT 电压  也会下降、这可以改变偏置点并降低有效驱动强度。
    • 稳定的外部基准:  REFOUT 使用稳定的基准、而不是使用电池上的电阻分压器。   如果您的 MCU 有备用 1.8V 基准输出、或者如果您有稳定的 1.8V 电源轨、请使用此 输出来偏置 REFOUT  引脚。 这会将偏置与电池波动分离。
    • 电阻器调优 (R278、R279): 您的原理图显示了 100k  的反馈。 虽然这样可以、但为了在嘈杂的电池环境中实现更高的稳健性  、请考虑降低这些值(例如降至 47k - 75k)以降低反馈环路的阻抗、从而使其不易受到噪声的影响。 确保   按照数据表中的规定保持匹配、以保持差分增益平衡。
    • 电容器转角频率:  C314  C316 (10nF) 与 100k 电阻一起设置了约 159Hz的转角频率 (f3dB)。 如果 PWM 频率较高、这可能适合滤波、但应确保该频率至少  比触觉效果频率高 10 倍、以避免抑制预期的振动。  
    结论: 坚持图 18. 图 17 通常在输入信号的峰峰值电压与电源电压匹配时使用。 由于 MCU 为 1.8V 且电源电压为~4V、因此图 17 可能会导致电机驱动非常弱、因为内部基准需要更高的摆幅输入才能达到全输出。
  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    嗨、Hallong、

    感谢您的反馈。

    您能否阐明“稳定外部基准“?

    • 电阻分压器设置 IN2 电压、这与图 18 一致
      • 我相信 IN1 上的 PWM 电压会与 IN2 进行比较、并以 IN2 电压/2 触发
    • REFOUT 引脚是输出、因此可以将 REFOUT 连接到外部 1.8V 吗?

    我实际上是查看数据表和 SLOU296A。

    • 我还计算出转角频率为 159Hz。  
      • 首先、我将与软件工程师核实 PWM 频率是否小于 159Hz。
      • PWM 频率是否可以高于 159Hz?  我猜边缘会变平
    • 我试着将 R275 降低到 27k、类似于 SLOU296A 中使用的
      • 其效果是增加增益、以便提供更大的功率来驱动电机

    感谢您的支持。

    此致、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

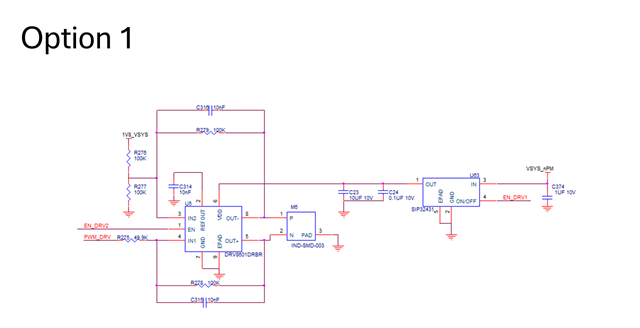
    我随附了几个选项、以确定其中一个选项是否与您的建议一致。

    此致、

    e2e.ti.com/.../2248.drv8601-3.6.26.pdf

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    两个选项。 他们会回顾并提供反馈。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    谢谢你。   

    提前感谢您的建议。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
    根据 DRV8601 触觉驱动器提供的原理图和标准应用指南、 方案 2 是建议配置。
    选项分析
    • 选项 1(第 2 页): 在此配置中、触觉驱动器的电源 来自  负载开关 (U63、SiP32431) 的输出、通常不建议使用此设置、因为在电机的高电流启动阶段、这会导致电源时序问题和电流输送不足。
    • 选项 2(第 3 页): 该配置将 DRV8601 的引脚直接连接到系统电源轨 (VSYS_NPM)。 这是 推荐的 方法、因为:
      • 直接电源: 它可以确保驱动器具有到主电源的稳定、高电流路径、这对于驱动汲取高达 400mA 的偏心旋转质量 (ERM) 电机至关重要。
      • 独立控制: 然后正确使用负载开关 (U63) 来管理电机或其他外围组件的电源、而不会耗尽驱动器 IC 本身。
      • 稳定性: 符合 Texas Instruments 的建议、即将去耦电容器(如所示的 10µF C23 和 0.1µF C24)     尽可能靠近引脚放置、以管理电机运行期间的电压尖峰。
  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Hailong:

    感谢您的反馈。

    我有几个后续问题:

    在选项 1 和选项 2 中、DRV8601 功率通过负载开关 (U63、SiP32431) 进行控制。

    • 应完全避免使用负载开关?
    • 加入该设置的主要动机是更大限度地降低功耗、因为我们以空闲电流低于 5µA 为目标。
      • 当 EN 为低电平时、如果 DRV8601 VDD 永久连接到 VSYS_NPM、功耗将是多少?

    鉴于这两种选项都使用 U63 来控制 VDD、我并不完全理解关于相同电源架构的不同反馈:

    • “在该配置中、触觉驱动器的电源来自负载开关 (U63、SiP32431) 的输出。 通常不建议使用此设置、因为它会导致电源时序问题以及在电机的高电流启动阶段输送的电流不足。“
    • “该配置将 DRV8601 直接连接到系统电源轨 (VSYS_NPM)。“
      • 这种说法似乎并不能准确地反映方案 2、因为它仍然使用 U63 来控制 VDD。

    具体而言、对于选项 2、我担心 REFOUT 是输出引脚、而不是输入。

    • 我根据您之前的建议添加了这个选项、但我并不完全清楚如何在这种情况下使用 REFOUT。

    感谢您的支持。

    此致、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好、Andrew、

    海龙将在当天内作出回应。 感谢您的耐心!  

    此致、
    Sydney Northcutt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好、Sydney、

     我只是想看看是否可以期待一些指导。

    谢谢您、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    Andrew、  

    很抱歉,我离开办公室了几天。 我将于明天回到办公室并提供反馈。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    对此有任何更新?

    谢谢

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好、

    我还能收到一些建议吗?

    谢谢、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    有任何建议吗?

    谢谢您、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    我相信我们现在已明白问题的根源。

    电机似乎未正确焊接或可能在安装过程中损坏。 我们通过移除现有电机并临时跳线到运行正常的新电机来验证这一点。

    考虑到这一点、我们将考虑以下两个选项:

    方案 1 是现有设计

    方案 2:采用数据表图 17 中所示的配置

    除了 PWM 电压转换外、我倾向于选项 2、因为它更接近基准参考设计。

    您能否就这两个选项分享您的想法?

    谢谢您、

    Andrew

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    首选选项 2、因为 插针 2()REFOUT不再连接至外部电源、与图 17 中的相同。 它连接到 IN2 (引脚 3)。 这为芯片提供了其所需的内部 1/2 Vs 基准点。