

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
器件型号:TDA2EG
你(们)好
我正在处理2D 环视用例、并有关于几何对齐的问题。
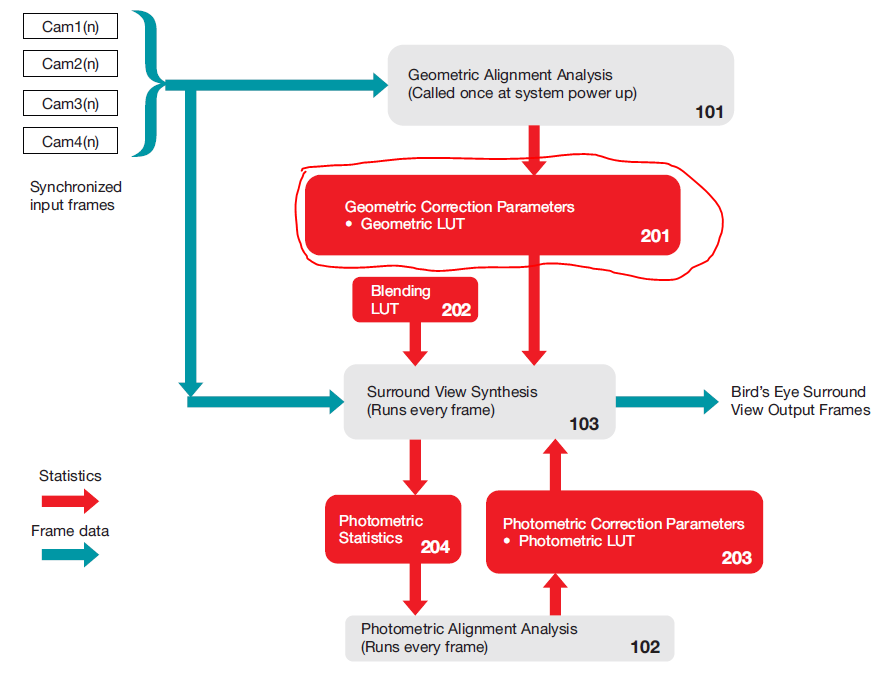
根据相关文档、"系统上电时、系统框架仅调用一次几何对齐函数(块101)、并生成 几何 LUT、然后将其保存到存储器中"
因此、我认为 几何对齐的主要目的是在 "在线"模式下获得几何 LUT。
在2D 环视校准期间、我们将使用 vision_sdk\apps\tools\surround_vision_tools\2D_calibration_tool\roundview\SurroundView.exe 来生成 几何 LUT。 然后、我们可以更新 VSDK 的 GAlignLUT 数组以使用最新的校准结果。 我认为这是一种"离线"模式、用于获取 几何 LUT。
我的问题是、如果我们已经有"离线"模式来 通过校准生成几何 LUT、为什么我们仍需要在 2D 环视用例中使用"在线"模式几何对齐功能? 我认为他们的目的是一样的, 是重复吗?
谢谢
Xuanbo
