This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] IWRL6432:毫米波线性调频脉冲 TX/RX 和 DPU 处理期间进行 UART 数据传输

Guru**** 2943350 points

Other Parts Discussed in Thread: IWRL6432

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/sensors-group/sensors/f/sensors-forum/1638748/iwrl6432-uart-data-transmission-during-mmwave-chirp-tx-rx-and-dpu-processing

器件型号: IWRL6432

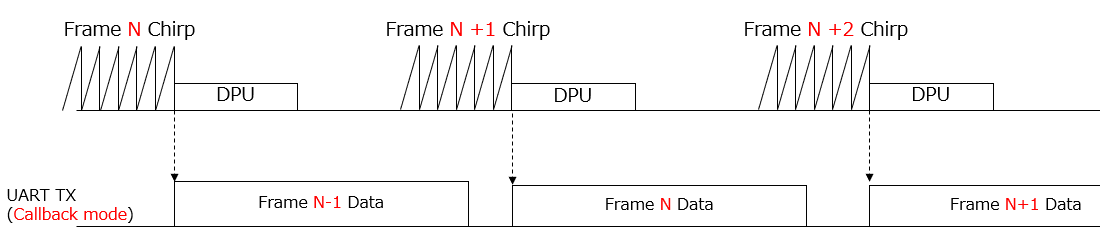
我们将使用 IWRL6432 IC、并根据运动和存在检测演示实现了工程。 但是、以目标帧速率传输所需数据的可用时间非常少。 UART 波特率也固定为 115200bps。  要在固定帧速率内传输所有所需的数据、必须并行处理 UART 通信与线性调频脉冲和处理时间、如下图所示。  

我们的问题如下:

  1. 如果我们使用 UART 回调模式、是否可以实现并行处理、如下图所示?

  2. 如果可能、线性调频脉冲 TX/RX 期间的 UART 通信是否会影响性能?


image.png

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好!

    很抱歉耽误响应。

    UART 波特率也固定为 115200bps。

    这是您在实现中修复的吗? 通常、Radar Toolbox 中的演示实现具有 CLI 命令、如末尾的“baudrate 1250000“、用于将 baudrate 设置为 1250000。

    如果我们使用 UART 回调模式、是否可以进行并行处理、如下图所示?

    您尝试发送什么数据? 是由 UART 发送的标准 TLV 数据、还是您尝试从雷达发送整个原始 ADC 数据?
    Radar Toolbox 中提供的当前 MPD 实现 能够在每帧的 DPU 之后发送所有 UART TLV 数据、然后进入深度睡眠模式。

    话虽如此、只要您可以接受主机端始终存在 1 个帧的滞后、就应该可以按照您建议的方式实现。

    如果可能、线性调频脉冲 TX/RX 期间的 UART 通信是否会影响性能?

    否、UART 通信不会影响 TX/RX 性能。

    希望这有所帮助。

    谢谢。此致、
    Saransh Gautam