This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] AWRL1432BOOST-BSD:无法使用 AWRL1432BOOST-BSD 板运行演示或可视化工具

Guru**** 2943400 points

Other Parts Discussed in Thread: AWRL1432BOOST-BSD, SYSCONFIG, AWRL1432

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/sensors-group/sensors/f/sensors-forum/1651606/awrl1432boost-bsd-unable-to-run-demo-or-visualizer-with-awrl1432boost_bsd-board

器件型号: AWRL1432BOOST-BSD
主题中讨论的其他器件: SysConfigAWRL1432

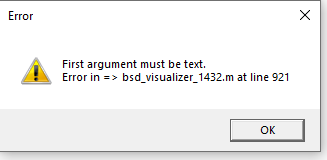
我无法按照 EVM 用户手册中的建议运行雷达工具箱中提供的 BSD 可视化工具(4_00_00_05-latest 版本,我可以参阅)。 我收到错误消息“BSD_visualizer_1432.m at line 711“。  

我使用 PuTTY 连接到电路板、并获取以下信息:
平台:xWRL1432
RFS 固件版本:03.01.06.00
mmWave SDK 版本:05.03.00.02
Parking_Demo

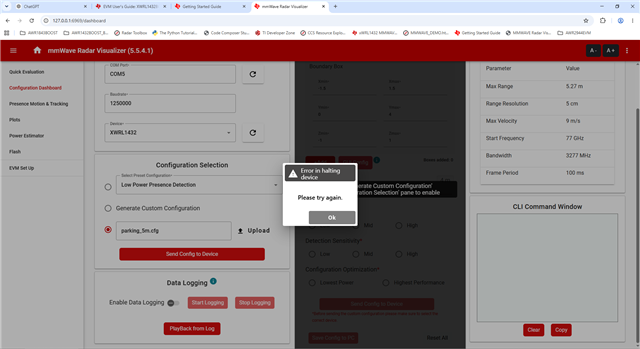
在毫米波可视化工具 (5.5.4.1) 上运行时、它会告诉我刷写最新的演示。 我成功刷写了 mmwave_demo.release.appimage。 我上传了 Low Power Presence Detection 配置以及 Presence and Motion & Tracking 选项卡、于是我上传了 Low Power Presence Detection 配置、显示为 Disabled。 在命令窗口中、它指示 mpdBoundaryBox 未被识别为 CLI 命令。 在我拥有的这种类型的重复电路板上、我尝试上传存在和检测.appimage、并让毫米波可视化工具检测 1 帧、然后停止并让另一个线程进行故障排除、因此我不想再次使用该路由。

请帮助!

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Jade:
       我已就此问题邀请了我们的专家。 请在接下来的两天给他们进行调查并做出相应的回应。

    谢谢、
    Sivaprasad

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    在不同状态下、有两个相同的电路板。 因为我的另一个线程已关闭编译,我想确保在它结束的时候,它是坏的。  

    使用 AWRL1432BOOST-BSD 时、BSD 可视化工具无法正常工作。 它产生了一个错误“无法识别的函数或变量“motionDetectorRun“。 第 711 行==> BSD_visualizer_1432.m 时出错。“  

    接下来、我尝试了 SDK mmwave_demo 浏览器说明中的各种设置项、这些设置帮助我设置 CCS、python、sysconfig、并制作我无法成功执行的文件、并且尝试按照指示对每个步骤进行故障排除非常复杂、以至于我无法概述刷写电路板所执行的操作。 我还尝试了 EVM 用户指南中用于诱导测试演示和 BSD 演示的“入门“说明、但这两者都不起作用。

    为了使电路板与 毫米波雷达可视化工具 (5.5.4.1) 配合使用、我使用配置“低功耗存在检测“刷写了 motion_and_presence_detection_demo.release.appimage。 查看 Presence Motion & Tracking 选项卡、传感器将发回一个帧、其中 Presence Detecion:enabled and Tracking:disabled。  

    对于第二个器件、其解析一个帧至关重要。 这与  上述尚未解析帧的电路板不同。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Jade:

    感谢您联系我们!

    我看到您使用 AWRL1432BOOST-BSD 板进行评估、但存在几个问题。

     由于默认情况下在配置中启用了低功耗模式、观察到您收到的“一个帧“、BOOST-BSD 板不支持低功耗模式、并且在第一个帧后、应用程序会在应用程序尝试进入 DEEPSLEEP 但硬件不支持相同的情况下崩溃、要解决此问题、只需在您的配置中禁用低功耗模式。

    'mpdBoundaryBox 未被识别为 CLI 命令'的问题 是由演示和您使用的配置不匹配引起的。  可在以下位置找到与毫米波演示一起使用的配置:
    C:\ti\examples\mmw_demo\mmwave_demo\profiles\xwrL14xx-EVM

    您可以在此板上运行 3 个独立的演示:

    1.毫米波演示
    2.运动和状态演示
    3. BSD 演示

    按照以下说明运行每一个:

    1. 毫米波演示: 使用 SDK 中的可视化工具刷写毫米波演示、然后发送位于以下位置的配置:
    C:\ti\examples\mmw_demo\mmwave_demo\profiles\xwrL14xx-EVM

    2. 运动和存在演示:  使用 SDK 中的可视化工具刷写运动和存在演示,然后发送运动和存在配置或位于以下位置的配置:
    C:\ti\examples\mmw_demo\motion_and_presence_detection\profiles\xwrL14xx-EVM

    3. BSD 演示: 从雷达工具箱刷写 BSD 演示、然后使用 工具箱中的 BSD 可视化工具发送配置。 您将在工具箱本身的 BSD 演示文件夹中找到相关配置。  

    重要:请在运行这些演示之前将 lowPowerCfg 属性更新为 0、因为电路板不支持低功耗模式。


    希望这可以解决您的问题。

    此致、
    Sarvesh

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    谢谢 Sarvesh、 这里是我的结果。 TLDR:什么都不起作用。  

      1. 可视化工具:\ti\mmwave_L_SDK_05_05_04_02\tools\visualizer\visualizer.exe
      2. 毫米波演示: \ti\mmwave_L_SDK_05_05_04_02\examples\mmw_demo\mmwave_demo\prebuilt_binaries\xwrL14xx-evm\mmwave_demo.release.appimage
      3. 已使用 PuTTY 在返回功能模式后发送“lowPowerCfg 0“。
      4. 配置文件: \ti\mmwave_L_SDK_05_05_04_02\examples\mmw_demo\mmwave_demo\profiles\xwrL14xx-evm\parking_5cm.cfg
      5. 结果:命令成功;无数据:看起来数据正在尝试通过 UART 端口进行流式传输、如 CLI 命令窗口中所示、带有随机字符;无帧
      1. 相同的可视化工具 (5.5.4.1)
      2. 在提供的位置成功刷写了运动和存在演示
      3. 已使用 PuTTY  在返回功能模式后发送“lowPowerCfg 0“
      4. 配置文件:PresenceDetect.cfg
      5. 结果:接受命令:1 帧数据
      1. 已刷写:\ti\radar_toolbox_4_00_00_05\source\ti\examples\Automotive_ADAS_and_Parking\awrl1432_entry_level_blind_spot_detection\prebuilt_binaries\awrl1432_ADAS_BSD_demo.appimage
      2. 然后使用 PuTTY 发送“lowPowerCfg 0“  
      3. BSD Visualizer:Live Recording;“–1“;ConfigFile:profile_40m_40mpsec_boostevm_16tracks.cfg
      4. 结果:GUI 崩溃:“=> BSD_VISUALIZER_1432.m at line 921“中的错误
  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Jade:

    主要是 park_5cm.cfg、 默认情况下 将 lowPowerCfg 设置为 0。 只需通过 Putty/Visualizer 发送此配置、可视化工具就应该自行启动点云图、并且您 应该还能够在 UART 线路上看到数据。  由于数据的 记录方式相同、因此请使用 1250000 作为 UART 波特率。

    2.请通过可视化工具发送附带的配置:
    e2e.ti.com/.../MotionDetect-lpdsoff.cfg

    3. 请使用 BSD 可视化工具直接发送配置、并确保在可视化工具中选择的 COM 端口正确。 断开 PuTTY 并尝试是否仍导致任何崩溃。

    请告诉我您的观察结果!

    此致、
    Sarvesh

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    1.  

    1250000 的波特率似乎不起作用。  

    2.我无法访问您提供的配置文件。

    3. 我使用 BSD Visualizer 直接发送配置。 我又尝试了一次,不管怎样,和以前一样,它仍然崩溃在同一个位置。  


    信息:我不会同时使用 PuTTY 可视化器。 我无法同时连接到 PuTTY 和可视化工具。 这是不可能的。 我仅在需要发送单个命令或想要检查电路板状态时使用 PuTTY。 否则、如果要刷写和发送配置文件、我需要使用可视化工具。 如果有办法通过可视化工具发送像 lowpowercfg 这样的单个命令、请告诉我。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Jade:


    1.用于发送配置的 UART 波特率仍应设置为 115200、因为这是器件期望发送配置的波特率。 设备开始向您发送点云数据后、您需要切换到 1250000。 (或您在配置中使用的任何波特率值)

    刷写完成后、请确保 EVM 处于“应用模式“。 您可以连接到 Putty 终端并重置设备、您将看到它打印的内容与以下内容类似:


    打印出该文件后、通过 Putty 发送配置或断开 PuTTY 并通过可视化工具发送配置、一旦成功发送配置、可视化工具将开始绘图。


    2.请使用 C:\ti\examples\mmw_demo\motion_and_presence_detection\profiles\xwrL14xx-evm\MotionDetect.cfg 中的配置

    注意:确保编辑该配置并使用 lowPowerCfg 值为 0


    3. 请确认发送 BSD 配置后,您正在通过终端接收点云数据。 您可以从 PuTTY 发送配置、然后在通过串行终端观察到点云数据后尝试连接到可视化工具。 如果可视化工具仍然崩溃、您可以联系您当地的 FAE/TI 营销人员、通过电子邮件与我联系、以获得另一个更稳定的 BSD 可视化工具。


    此致、

    Sarvesh

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我无法使其中任何一项正常工作。 请告诉我是谁或如何找到我当地的 FAE/I 营销人员、或者如何获得其他帮助。 我曾尝试给 TI 客户服务热线打电话、他们说来参加这个论坛。  

    谢谢您、

    Jade

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Jade:

    当然、我已经向营销团队强调了这一问题。 他们将帮助您联系我们的 FAE 以帮助解决此问题。

    此致、
    Sarvesh