请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
器件型号: LDC5072-Q1
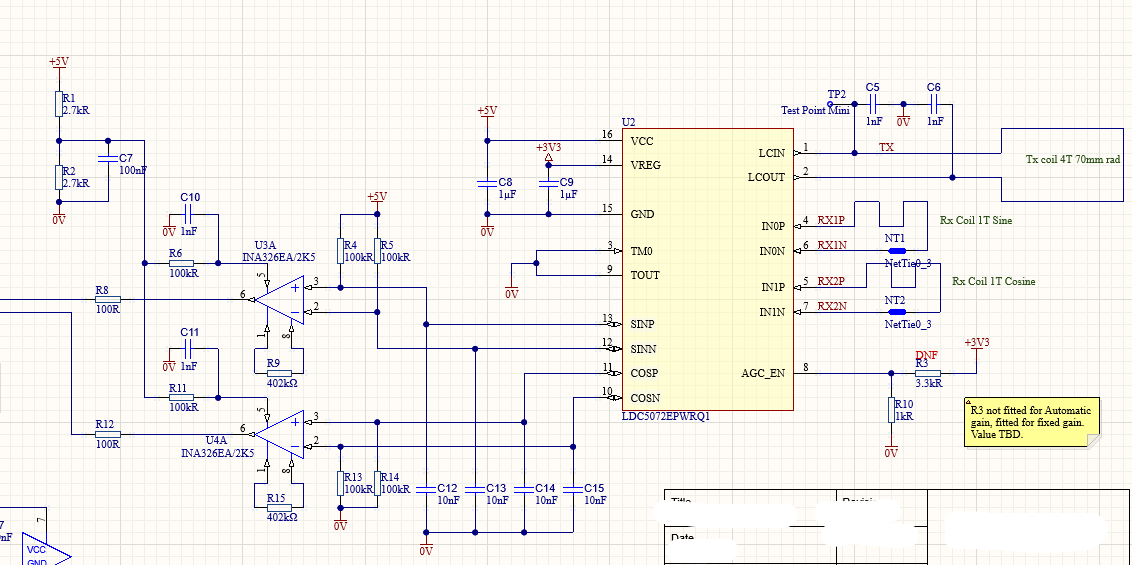
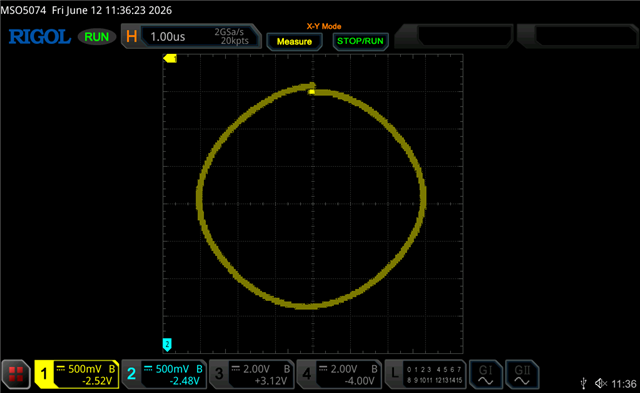
我为转向反馈设计了一个单圈 360 度传感器。 我遇到的问题是、工作过程中的信号失调会发生变化、这取决于传感器的移动方式。 我在示波器上使用 XY 模式跟踪输出。
问题出在 180 度之间来回移动传感器时、信号会追踪同一条路径、而且偏移量没有变化。 但是、如果我执行完整的 360 度旋转、失调电压可能会漂移高达 100mV、因此正弦和余弦信号最终会在示波器上与开始位置不同的位置。 旋转速度较慢、旋转一周或两秒即可完成。 连续旋转将再次偏移。 旋转速度较慢、完成旋转需要一到两秒钟。
无论是在 AGC 模式还是固定增益模式下、都会发生这种情况。
我已经检查了机械设置、它非常刚性、没有倾斜或摆动。
可以校准固定偏移、但具有偏移是一个问题、因为在 可以使用反正切来倾斜角度之前、必须根据我们的 ADC 读数减去偏移量。
任何建议都非常感谢。