

Other Parts Discussed in Thread: AWR1843BOOST, AWR1843
请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。
器件型号: AWR1843BOOST
主题: AWR1843 中讨论的其他器件
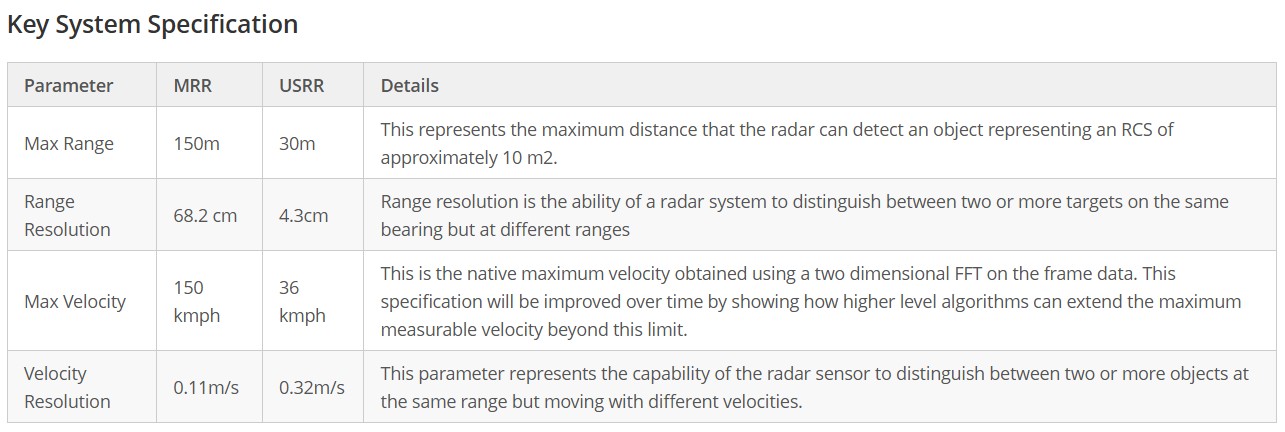
我正在使用 AWR1843Boost 卡、并加载了 TI 提供的“medium_range_radar“应用、并运行 MRR/USRR mode.it 用户指南文档中提到、示例设计可以检测目标、在 MRR 模式下 RCS 为 10m2、在苏联模式下 RCS 为 30m。(下面附上了屏幕截图,供您参考)
(文档路径:C:\ti\radar_toolbox_2_30_00_12\source\ti\examples\Automotive_ADAS_and_Parking\medium_range_radar\docs\user_guide.html Medium_Range_Radar_)
我已经完成了系统计算使用以下雷达方程的 MRR 和苏联模式:(附加的屏幕截图所用的方程)

附加使用上述公式编写的 Matlab 代码、以供您在下面参考:
CLC;
全部关闭;
全部清除;
MAX_DETECT_RANGE = 210;以米为单位的%%、得到所需的最小 RCS
%rcs_in_m2 = 5;%% in m^2(汽车)
rcs_in_m2 = 10;%% in m^2(汽车)
%rcs_in_m2 = 50;%% in m^2(卡车)
%rcs_in_m2 = 100;%% in m^2(卡车)
%%%%%%%%%% 恒定值%%%%%%%
K=1.380649e-23;
T = 290;
C = physconst(“LightSpeed“);空气中的光速百分比 (m/s)
%%%%%%%%%%%%% EVM 参数%%%%%%%%%%%%%%%
fstart =77e9
MAX_RF_BW = 4e9;
No_Tx_天线= 3;
No_Rx_天线= 4;
PT_IN_dBm =12;以 dBm 为单位的%%
rxNF= 14;%%dB%%它们使用了 14dB 而不是 12dB
antGain = 7;%%dBi
DETECTION_SNR_IN_dB =14;
detection_loss_in_dB = 1;
SYS_LOSS_IN_dB = 1;
Implementation_MARGIN_dB = 2;
非相干_组合_损失_ in_dB = 3;
%%%%%%%%%%%%% MRR 参数%%%%%%%%%%%%%%%
FREQ_SLOPE_BF=4*10^12;
SAMPLING_FREQ_BF = 4.652*10^6;
NO_FAST_CHIRP_Loops_BF=128;%%FAST_CHIRP_TIME
FAST_CHIRP_TIME_BF=65*10^μ s-6;%%FAST_CHIRP_TIME
NO_SLOW_CHIRP_Loops_BF=128;%%SLOW_CHIRP_TIME
SLOW_CHIRP_TIME_BF=65*10^–6 + 13*10^–6;%%SLOW_CHIRP_TIME(与 FAST_CHIRP_TIME 一起添加额外的 13us 确定时间)
%%%%%%%%%%%%% 苏联参数%%%%%%%%%%%%%%%%%
FREQ_SLOPE_MIMO=56.25*10^12;
SAMPLING_FREQ_MIMO=12.5*10^6;
NO_CHIRP_Loop_MIMO=32;
CHIRP_TIME_MIMO=49*10^–6;
Fifmax_BF= 0.9 * Sampling_freq_bf;
Fifmax_MIMO= 0.9*Sampling_freq_MIMO;
% Fifmax_BF= Sampling_freq_BF;
% Fifmax_MIMO= Sampling_freq_MIMO;
%%%%%%%%%%%%%%% 给定系统参数的范围开始计算%%%%%%%%%%%%%
lambda = c/fstart;
No_Virtual_= No_Tx_天线* No_Rx_天线;
SNR_IN_dB = DETECTION_SNR_IN_dB;
Noise_fig_in_dB = rxnF;%% 11dB–18dB 实现相关
Total_sys_loss_in_dB = detection_loss_in_dB + sys_loss_in_dB + Implementation_MARGIN_dB + Non_Cohering_combining_loss_in_dB;
txPkPower = db2pow (Pt_in_dBm-30);
GT_IN_dB = antGain;
GR_IN_dB = antGain;
THERMAL_NOISE_KT_IN_dBm = pow2db (K*T)+30;
%%%%% tf =(NO_CHIRP_Loops)*(CHIRP_CYCLE_TIME);
TF_SLOW_CHIRP_BF =(No_SLOW_CHIRP_Loops_BF)*(SLOW_CHIRP_TIME_BF);工具中使用的 CHIRP_TIME_TEMP 百分比
TF_FAST_CHIRP_BF =(No_FAST_CHIRP_Loos_BF)*(FAST_CHIRP_TIME_BF);工具中使用的%% CHIRP_TIME_TEMP
TF_MIMO =(NO_CHIRP_Loop_MIMO)*(CHIRP_TIME_MIMO);工具中使用的 CHIRP_TIME_TEMP 百分比
PT_IN_dBm=Pt_IN_dBm-30;
pt = db2pow (PT_IN_dB);
Gt = db2pow (GT_IN_dB);
GR = db2pow (gr_in_dB);
Noise_fig = db2pow (Noise_fig_in_dB);
SNR = db2pow (SNR_IN_dB);
Total_sys_losses = db2pow (TOTAL_sys_losses_in_dB);
%%%%%% MIMO 情况%%%%%%%%%
分子=(Pt * Gt * Gr * rcs_in_m2 *(lambda^2)* No_Rx_天线);
分母=(4* PI)^3 * K * T * Noise_fig *(1./TF_MIMO)* SNR * TOTAL_SYS_LOSS;
MAX_RANGE_DETECT_OBJECT_MIMO =(分子./分母)。^(1/4)
%%%%%% 对于波束形成情况——快速线性调频%%%%%%%%%%%
分子=(Pt * Gt * Gr * rcs_in_m2 *(lambda^2)* No_Virtual_(lambd.rx));
分母=(4* PI)^3 * K * T * Noise_fig *(1./TF_FAST_CHIRP_BF)* SNR * TOTAL_SYS_LOSS;
MAX_RANGE_DETECT_OBJECT_FAST_CHIRP_BF =(分子./分母)。^(1/4)
%%%%%% 对于波束形成情况--慢线性调频%%%%%%%%%%
分子=(Pt * Gt * Gr * rcs_in_m2 *(lambda^2)* No_Virtual_(lambd.rx));
分母=(4 * PI)^3 * K * T * Noise_fig *(1./TF_SLOW_CHIRP_BF)* SNR * TOTAL_SYS_LOSS;
MAX_RANGE_DETECT_OBJECT_SLOW_CHIRP_BF =(分子./分母)。^(1/4)
我的问题:
1. mycalculation 给出以下相同 RCS 10m2 的最大检测距离
A.max_range_elective_object_MIMO = 62.3 米(对于苏联模式-mrrrr_config_chirp_design_USRR30)
B. max_range_evected_object_fast_chirp_bf= 124.44m(对于 MRR 模式 MRR_CONFIG_CHIRP_DESIGN_MRR120.h)
c. max_range_可 检测到_object_slow_chirp_bf= 130.24m(对于具有 mrrr_config_chirp_design_MRR120.h)
您能否确认、为什么我的系统计算与您的系统计算不匹配? 请说明
此致、
Mani


