This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] F29H85X-MCAL SDK:CAN 驱动程序无法发送 TX 确认回调请求的帧

Guru**** 2952510 points
请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/microcontrollers/c2000-microcontrollers-group/c2000/f/c2000-microcontrollers-forum/1629443/f29h85x-mcal-sdk-can-driver-fails-to-send-frames-requested-by-tx-confirmation-callback

器件型号: F29H85X-MCAL SDK

您好:

在 F29H85xMCAL –01.03.00 中、子例程 Can_Check TXAllTxBuffers 在调用其自己的 TX 确认回调之前不会检查帧 TX 请求/仲裁是否停止挂起。

因此、在 Can_Check 为管理该较高优先级帧的 TX 确认而触发的 TXAllTxBuffers 调用期间、由较高优先级帧延迟的请求可以在其 TX 之前进行确认。  

由于我在 F29H85xMCAL 01.04.01.02 的固定问题中没有看到该问题、因此我假设它仍然存在。 请检查一下。


此致、
François μ s。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 François、

    此 API 在 CAN ISR 中调用。 我记得检查是由上层而不是 CAN 驱动程序完成的。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    我想我可以为这个问题添加一些背景。

    在 评估 F29H85x MCAL (F29H85xMCAL–01.03.00) 时、我们移植了旧版软件。
    该软件定期发送分段的 CAN 帧。
    用户发送第一个段、然后 TX 确认回调负责发送后续段。
    当只有一个分段帧处于活动状态时、传输成功完成。
    但是、当多个分段帧同时处于活动状态时、只有具有最高 优先级 (较低的 CAN ID) 和较快发送速率的帧才能成功完成。
    较慢/较低优先级的帧将永久停止。

    我们的分析如下:
    • 较快的帧会延迟总线上较慢帧的物理传输、但 MCAL 会过早地 针对 较慢帧触发 If_Tx 确认。
    • 由于上层立即将下一段排队进入硬件缓冲区、而在技术上该缓冲区仍在传输前一段、因此传输序列中断并停止。

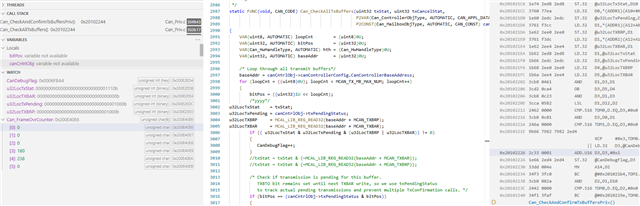
    为了解决此问题、我们 在调用 Can_Check If_Tx 确认之前修改了 CANAllTxBuffers 中的静态代码、以验证实时硬件状态。
    在 for 循环内添加以下检查所有发送缓冲区的代码。
    我们屏蔽所有当前等待 仲裁 (MCAN_TXBRP) 或具有有效传输 请求 (MCAN_TXBAR) 的缓冲区。

    txStat = txStat & (~MCAL LIB_REG_READ32(baseAddr + MCAN_TXBAR));
    txStat = txStat & (~MCAL LIB_REG_READ32(baseAddr + MCAN_TXBRP));
    修复后、所有帧都按预期工作。
    当然、我们只修复了我们的用例、没有进行深入分析。
    此致
  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 Elidio、

    非常感谢您提供的更多背景信息。 这非常有用。

    QJ Wang :我们能否分析这个客户使用案例、找出故障的根本原因、并设计一个修复或解决方法?


    此致、
    François μ s。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 François、

    我尝试使用 MCAL 驱动程序产生问题。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    此问题应在新版本中得到解决。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    很遗憾、问题未解决。

    问题相同、解决方法相同。

    该例程仍然无法正确处理传输确认期间发送的挂起帧。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    谢谢您、Elidio。

    QJ Wang 、您能否就此问题展开调查? 如果需要客户提供更多信息、请告知我们。


    此致、
    François μ s。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 :

    您是否使用了最新版本 (26.00.00) MCAL 驱动程序进行了测试?   

    https://www.ti.com/secureresources/F29H85X-MCAL-SDK

    或

    安全资源|德州仪器 TI.com

    您能否分享您的测试案例、以便我们轻松生成问题? 谢谢

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    是的、我测试了最新版本的 MCAL 驱动程序 (26.00.00)、可以确认问题仍然存在。

    某些帧在传输之前正在进行确认。

    在我的当前用例中、我定期以 5ms、10ms 和 100ms 的间隔发送三个分段帧(每个帧由三个段组成)。 相应地分配优先级、5ms 帧具有最高优先级。

    传输逻辑的结构如下:

    • 每个帧的第一个段从任务发起。 如果较高优先级的帧未处于活动状态、则在 TX 确认 ISR 期间、任何较低优先级的帧都会暂停并在新帧完成后恢复。
    • 如果更高优先级帧处于活动状态、则 TX 会确认该帧的最后一个段、从而触发新帧的传输。
    • 在 TX 确认 ISR 中、处理程序配置为发送优先级最高的正在进行帧的下一个段。

    我已经使用 Can_Example_Loopback 示例成功重现了此行为。

    在这种情况下:每个帧的第一个字节包含其发送帧的计数器(应该是 FF, 0, 1 然后达到 2 但它不发送)

    • 帧 21: 字节 0 包含帧 21 的计数器、  字节 1 包含帧 22 的计数器、 字节 2 包含帧 23 的计数器
    • 帧 22 :字节 0 包含帧 22 的计数器、  字节 1 包含 帧 22 的计数器
    • 帧 23 :字节 0 包含帧 23 的计数器

    我获得意外行为(第 23 帧的计数器从 1 变为 3、第 22 帧和第 23 帧中断第 21 帧)


    虽然我期望类似的东西(这是通过第一篇文章的修复实现的)

    此致

    e2e.ti.com/.../Can_5F00_Example_5F00_Loopback.zip

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 QJ Wang :您能看一下这个问题吗? 这已在最新 MCAL 软件包的 TI 示例中使用。

    谢谢你。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    尊敬的 Francois:QJ 目前在现场与客户联系、无法支持 E2E。  我会看到我是否能找到另一个 SME、否则可能需要等待、直到他在 1.5 周内返回。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好 Francois、

    TXBAR: TX 缓冲区添加请求
    向该位写入 1 表示硬件已准备好发送缓冲区中的数据。 硬件扫描缓冲区 进行发送后、它就会被清除。

    TXBRP: TX 缓冲区请求待处理
    硬件执行 Tx 扫描并意识到缓冲区已准备好进行传输后、设置 TXBRP 位。 仅在成功传输或取消后、该位才会清除。

    TXBTO:发生 TX 缓冲区传输
    当硬件成功发送消息时会设置此位、而当出现新的 TXBAR 时会清除此位。

    理想情况下、当您处于任何给定 Tx 缓冲区的 If_Tx 确认状态时

    TXBAR = 0(Tx 扫描后清除)

    TXBRP = 0(成功传输会清除该位)

    TXBTO = 1(指示传输成功)

    因此、使用 If_Tx Confirmation、不太可能还设置 TXBAR 或 TXBRP。

     使用 MCAN_TXBTO 的状态调用 MCANAllTxBuffers 函数 Can_Check。

    仅在成功传输后、才会调用 If_Tx 确认。 因此、软件不太可能提前派送 If_Tx Confirmation。


    我将继续了解用例并进一步进行调试、同时、您能否在应用代码中检查以下要点。
    #1。 避免在 If_Tx 确认中调用另一个 can_write、相反、您可以设置一个 Pending 标志并在设置了标志的情况下调用实际的 Can_Write In Can_Frame。 (尝试找出寄存器中的过时值)
    #2. 在调用 can_write 之前递增数据字节。 (这是您要做的吗?)  

    在调试过程中、您是否同时观察到了 TXBTO 和 (TXBAR 或 TXBRP) 设置?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好:

    感谢您的反馈。 我想阐明关于我的用例的几点:

    #1 — 在任务中调用 Can_Write:这种方法可能有效、但对于我的应用来说不是可行的解决方案、因为它会严重限制 CAN 带宽。 虽然我的示例仅涉及 3 个部分、但实际实施可以实现更多。
    #2 — 数据字节的相关性:示例中使用的特定数据字节与应用程序本身无关。 它只是在那里证明异常:如果没有修复,系统会为 3 个传输帧生成多达 5 个确认。 应用修复后、它会正确地为 3 个帧生成 3 个确认。


    关于您的问题:“在调试过程中、您是否同时观察到了 TXBTO 和 (TXBAR 或 TXBRP) 设置?“

    是的、完全如此。 观察这一确切情况就是在 Can_Check AllTxBuffers 中实现修复的原因。

    为了验证该行为、我在 Can_Check AllTxBuffers 中针对该特定条件添加了一个诊断计数器、可以确认该计数器确实增加了。

    由于在 ID 较低的帧正在发送时、具有高 ID 的 CAN 帧无法访问 CAN 总线、因此在高速率传输期间、预计会出现延迟和冲突。

    此致

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好 Elidio Moas,

    我无法重现设置了多个 BTO、BAR 和 BRP 位的相同错误场景。 (使用之前此线程中共享的示例代码)
    您能否提供以下信息:

    #1。 您如何为 CAN 实现专用区域、即 SchM_CAN_EXCLUDE_AREA_1/ Enter_Can_ SchM_CAN_EXCLUDE_AREA_1 Exit_Can_
    #2. 您是在释放模式还是调试模式下运行? (如果有任何特定于您的示例的编译器或链接器选项,请提供详细信息)
    #3. 您是从 RAM 还是闪存加载应用程序?
    #4. 我看不到 Os_Cfg 文件中配置的任何中断。 如何配置/初始化中断? 您使用的中断类别是什么? (了解中断,优先级,嵌套等所需的派单时间)

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好

    #1 — 我使用 MCAL 中的存根、因此保护为 MCAL LIB_DINT/MCAL LIB_EINT

    #2 --O2 或-O1 和 fastmath

    #3-从 RAM 加载

    4:中断为 CAN_MASA_ISR_CAT1_INT

    我想提请您注意有关 Can_Check AllTxBuffers 功能的一个特定技术场景。

    TXAllTxBuffers 使用一个从 Can_Check 迭代到 MSB 的 for 循环来解析 MCAN_TXBTO 寄存器 (txStat) 的副本、涵盖帧 0x20 至 0x23 的邮箱。

    如果 我的伪任务针对 0x23 发出的请求挂起、则帧 0x21 最后一段的通知会为 0x23 触发新的传输请求。

    此操作通过 Can_Write 设置 MCAN_TXBRP 和 txPendingStatus 中的相应位。

    当 它成功清除硬件 MCAN_TXBTO 寄存器中的位时、循环使用的本地复制 (txStat) 不会更新。

    因此、在同一循环的下一次迭代中使用过时值测试该位、这会错误地针对帧 0x23 触发 TX 确认通知。

    这种情况只需要之前发送至少一段 0x23(设置 MCAN_TXBTO 中的相应位)。

    找到我使用的随附 CCS 工作区。

    此致。

    e2e.ti.com/.../Can_5F00_Example_5F00_loopback_5F00_F29H85x.zip

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好 Elidio Moas,

    请查找我对上述顺序的答复:

    TXAllTxBuffers 使用一个从 Can_Check 迭代到 MSB 的 for 循环来解析 MCAN_TXBTO 寄存器 (txStat) 的副本、涵盖帧 0x20 至 0x23 的邮箱

    -当我们进入 ISR 时,我们保存状态寄存器,并在整个 ISR 中使用相同的状态。 如果采集后状态发生变化、将在下一个 ISR 中处理。  

    如果 我的伪任务针对 0x23 发出的请求挂起、则帧 0x21 最后一段的通知会为 0x23 触发新的传输请求。

    -在 0x21 的 ISR 中、为 0x21 和 0x23 设置 BTO

    -在 TxConfirmation 为 0x21 期间,启动 0x23 的新消息传输。 请注意、此时硬件已发送 0x23 上的旧消息、我们还必须收到旧传输的确认。 当启动 0x23 的新传输时、BAR 然后 BRP、BTO 将按顺序设置、并在后续 ISR 中进行处理。

    此操作通过 Can_Write 设置 MCAN_TXBRP 和 txPendingStatus 中的相应位。

    -新消息被接受,因为硬件缓冲区已准备好发送新消息。 旧消息已成功传输、只有确认待处理。

    当 它成功清除硬件 MCAN_TXBTO 寄存器中的位时、循环使用的本地复制 (txStat) 不会更新。

    -这是预期的,因为旧的 TX 消息实际上是由硬件发出的,因此用户必须收到它的确认。  

    因此、在同一循环的下一次迭代中使用过时值测试该位、这会错误地针对帧 0x23 触发 TX 确认通知。

    -此通知是正确的、因为 0x23 消息实际上是由硬件发出的。

    ______________________________________________________

    #1。 我计算了通过硬件成功传输的消息数量和接收到的 TxConfirinations 数量、它们完全匹配。 没有额外的 TxConfirishes。

    #2. 您看到了 TXBAR、TXBRP 和 TXBTO 的差异、因为您正在比较过时的 TXBTO 与最新的 TXBAR 和 TXBRP。

    ______________________________________________________

    如果这能解决您的疑虑、请告诉我、如果不能、我们可以安排会面进行进一步讨论。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好

    如果使用更清晰的方法、则可以在 0x23 等待总线时发送一个帧 0x22。

    我的重点是 在通知帧 0x21 期间使用 CAN_WRITE 发送帧 0x23。

    因此、我期望 在 110µs (1000Mbps) 之后针对这个新帧发出通知。

    这个新帧不会清除 txStat(因为发出最后一个正确的 0x23 通知)、并且直到出现下一个 ISR 为止。

    txPendingStatus 已通过 CAN_WRITE 立即设置。

    for 循环的当前迭代管理帧 0x21、然后下一次迭代将管理帧 0x22、下一次迭代将管理帧 0x23。

    由于 (bitPos ==(canCtrlObj->txPendingStatus & bitPos )) 和 (bitPos ==(txStat & bitPos)) 为 true、此新 迭代将调用帧 0x23 的通知、即使尚未发送也是如此。

    在该通知中、我应该能够发送帧 0x23 的新帧段、因为只有在帧 TX 完成时才应调用此通知。

    但是、由于传输实际上并未完成、邮箱会保持忙碌、操作会失败。

    此致

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您是否希望在 TxConfirmation 中发送新消息、旧消息不应获得 txConfirmation、而只应接收新消息?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    1.在几毫秒前收到对旧 0x23 帧的确认、这是正确的。
    2、消息 0x21 的确认信息也按预期收到。
    3.但是、在执行第 0x21 帧的 ISR 期间、我还收到了对新 0x23 帧(刚刚写入邮箱)的确认。

    这是意外行为、因为仅在实际发送帧后才应发出帧 0x23 通知。

    多年来、我们的内部软件在多个微控制器和 MCAL 提供商中一直能正常运行、因此我们预计不会出现此问题。

    此致

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    你好 Elidio Moas,

    感谢您的澄清和耐心。

    现在、我们完全了解了使用案例和过时快照的问题。 您之前提出的解决方法可以解决此问题、而不会产生任何副作用。

    txStat = txStat & (~MCAL LIB_REG_READ32(baseAddr + MCAN_TXBAR));
    txStat = txStat & (~MCAL LIB_REG_READ32(baseAddr + MCAN_TXBRP));
    此问题仅会在中断模式下发生、无需更新轮询。
    我们将继续对此修复程序进行全面测试、并告知您修复程序是否有任何变化。
    该修复程序将包含在计划于 6 月底发布的 26.00.01 版本中。