This thread has been locked.

If you have a related question, please click the "Ask a related question" button in the top right corner. The newly created question will be automatically linked to this question.

[参考译文] DRV8301-69M-KIT:高速/电流时运行不稳定

Guru**** 2952510 points

Other Parts Discussed in Thread: BOOSTXL-DRV8320RS, DRV8301, BOOSTXL-DRV8301, CSD88599Q5DC, TMS320F280049C

请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

https://e2e.ti.com/support/microcontrollers/c2000-microcontrollers-group/c2000/f/c2000-microcontrollers-forum/869797/drv8301-69m-kit-unstable-operation-at-high-speed-current

器件型号:DRV8301-69M-KIT
主题中讨论的其他器件:DRV8301、 MOTORWARE、 BOOSTXL-DRV8301、 CSD88599Q5DC、 TMS320F280049C、 BOOSTXL-DRV8320RS

在设计量产逆变器之前、我们尝试使用 DRV8301 EVM 来驱动小型工作台/无原型电机。  我将使用实验11进行一些小的修改、例如添加串行通信和一些变量绘图。  我花了一些时间来调节 PI 控制器和调整电机参数(在工作台上测量)、以使控制器尽可能正常运行、但我认为我撞到了墙。

当我以所需的电流20Apk 运行电机并降低负载时、电机运行良好、直到达到~400Hz。  然后、与开关一样、控制器开始向其中一个相位注入显著的直流失调电压。  另一个相位上的失调电压相反、而第三个相位看起来失真、直流失调电压很小。  当我交换电机超前时、行为遵循逆变器相位、而不是电机相位、因此我认为这不是电机本身的问题。

如果我减小电流、则会发生相同的行为、但速度更高。

如果我尝试将电流增加到20Apk 以上、则相电流全部变为非正弦、且谐波含量显著。  大多数情况下、相电流很差、但有时从一个电周期到下一个电周期会有显著变化。  我无法调节稳压器以消除此问题。  就我所能说的、硬件应该能够处理这个正常。  1pu 电流设置为50Apk。

当控制器看起来丢失时、我可以绘制估算角度、并看到锯齿顶部有一个正弦分量。  这在 d 轴和 q 轴电流中显示。  电流调节器确实会实时响应这些变化、因此我知道它们不会太慢。

我知道电压反馈滤波器的截止频率为335.6Hz。  我正在考虑更改此参数、但我不相信这是问题、因为行为并不总是依赖于频率(只要负载足够小、我就可以在高达550Hz 的频率下正常运行、这是我们的目标)。

我想知道 DRV8301芯片或逆变器本身是否会发生奇怪的情况、从而注入意外响应、从而降低估算角度。  这是否合理?  或者我应该在估算器中寻找其他东西吗?

感谢您的帮助、

Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]当我以所需的电流20Apk 运行电机并降低负载时,电机运行良好,直到达到~400Hz。

    您好、Matt、

    400赫兹= 24000 RPM (通过转换)、这是否真的是速度和550Hz = 32、999 RPM? 您所描述的声音、如调制器在正弦波调制中接近100%占空比。

    [引用 user="Matt Meier"]成为具有显著谐波含量的非正弦波[/引用]

    也许在 SDK 实验中是如何配置死区的、有人认为死区直接涉及谐波? 如果 PWM-A 用于驱动器 B、并且压降 PWM-B 驱动器、则看起来也依赖于驱动器 A 来改变 B 占空比。 似乎也可能导致死区不平衡进入工作更新、或许证明更可靠? 我们现在使用的 ePWM 模块不支持单个通道死区、这会带来另一个问题。

    对于 NFETS 关闭速度、死区延迟设置可能有点胖? 还可能影响某些 SW 中实现的最小脉冲宽度和 PI 速度。   

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    抱歉...我不清楚。  400Hz 是电频率。  我们尝试以550Hz 电频率为目标。

    我没有进行精确的计算、但我们应该有大量的调制指数开销。  现在、我们将使用~24Vdc 馈送逆变器。  假设控制器仅驱动 q 轴电流、相位电压应略低于5Vpk L-n  就在问题开始之前、每个相位的调制指数最大值约为0.18 (我在控制器中绘制了该指数)、因此大致匹配计算值。

    我考虑了死区、因为在较低的速度和电流下、我可以看到0A 附近相电流中的特征平点。  但是、我不确定我是否理解您对职责变化的看法。  无论如何、我们无法减少死区。  在实验中、实际上消除了这种现象。  在我要使用的实验中、它设置为11ns、在90MHz 时钟上进行1次数字计数。  DRV8301死区引脚通过板上的1 Ω 接地、因此栅极驱动器提供50ns。  我们以30kHz 的频率运行、因此这小于 PWM 周期的0.2%、因此它应该微不足道。  另一方面、DRV8301似乎具有高级自动死区插入方案。  我还没有对其进行解密、因为数据表中不清楚、但这种自动插入方案可能会开始生效、并且在更高的电流下会导致不平衡。

    除此之外、如果我们无法调整死区校正、那么至少我可以将死区增加到已知值并进行校正。  我要为每个相位添加一个可调校正因数。  我将了解这是我们的发展之处。

    谢谢、

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"] 400Hz 是电频率。  我们尝试以550Hz 电频率为目标[/quot]

      同样、变换的旋转角频率 在某种程度上与转子速度相关、 否则为什么 增加频率? 频率和转子速度之间的直接关系是什么、  当您增加 电频率时、它会变得更快了。

    [引用用户="Matt Meier"]假设控制器仅驱动 q 轴电流,相电压应略低于5Vpk l-n

    这似乎与 SVPWM 变换理论相反 、因为每个扇区都依赖于基于 d 和 q 同步发生的旋转角度。 如果不真实、我没有阅读 TI PDF、其中解释 了一 种基于 q 变换(独立于 d)来确定旋转角度的新的单独方法。查看更新 SDK 中的实验。某些 ROM 调用似乎具有通过驱动程序库头文件进行更新的功能。 因此、最好更新旧版控制套件的电机软件、以获得良好的测量效果。  

    您没有回答这样一个问题  :两个问题都发生了什么转子速度、   InstaSpin GUI 中无法实现转子速度?  只有5 相 SVPWM 会记录死区谐波不平衡问题、其中相位始终处于打开或关闭状态。  根据文本7、相位 SVPWM 没有 死区谐波、但这可能再次取决于死区是如何 通过对其进行软件或硬件控制来实现的。  

    您是否将 BoostXL-DRV8301 FOC 无传感器与 PMSM 或 BLDC 电机配合使用、套件中是否包含 电机?

    [引用用户="Matt Meier">DRV8301死区引脚通过板上的1欧姆电阻接地、因此栅极驱动器提供50ns。  [/报价]

    现在是时候查看 DRV8301驱动器 BoostXL 技术简介了、除非 GaN 驱动器50ns 看起来  非常短的红色/蓝色。  当   存储器可用 时、GAN 可提供20ns 的响应时间、几乎不需要 TRR 恢复时间。   传播延迟和死区延迟之间存在差异、 BoostXL-DRV8301技术简介 工程师可能以手动 方式使用了"延迟"一词。  即使 是最大60V 40安培 NexFET (CSD88599Q5DC) TRR 36ns、运行也非常酷。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    向 DRV801套件施加了什么直流总线输入电压?  您可以在 updateGlobalVariable()中找到以下代码,并将 gMotorVars.vs 添加到监视窗口,以监视其值是否接近 USER_MAX_VS_MAG_PU (在 user.h 中)。 如果是、这意味着直流输入电压不足以使电机高速运行、则必须增加直流总线电压、该电压必须小于60V (DRV8301套件的最大输入电压)、 或者需要将磁场减弱控制应用为 lab09。

    //按单位读取 Vd 和 Vq 矢量
    gMotorVars.Vd = gVdq_out_pu.value[0];
    gMotorVars.VQ = gVdq_out_pu.value[1];

    //计算向量 vs 以标么值表示
    gMotorVars.vs =_IQsqrt (_IQmpy (gMotorVars.vd、gMotorVars.vd)+_IQmpy (gMotorVars.VQ、gMotorVars.VQ));

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    很抱歉耽误你的时间。  我现在从休息开始。

    我尝试在软件中实现死区时间校正。  它确实消除了低速和低电流时0A 附近的特性迹象、但它无助于解决该问题。

    我还更改了电压反馈滤波器(并调整了软件中的值)、但这也不会影响高电流或高速运行。

    GL、

    400Hz 电频率等于4800rpm。  它是一个10极永磁电机。  在估算器开始分离之前、软件中的估算速度是准确的。  之后、估算器报告的速度会偏离。  我们不使用 GUI、但我可以在调试窗口中看到它。  我知道这是不正确的、因为我可以通过示波器上的电流波形计算实际速度、我也可以在轴上使用转速计。

    实验11中的 TI 软件使用快速去耦电流稳压器。  d 轴电流的 PI 控制器调节 q 轴电压、而 q 轴电流的 PI 控制器调节 d 轴电压。  我不确定您是否想告诉我它们实际上是耦合的、但我同意它们并不是真正的100%去耦。  但是、我们在软件中命令 ID=0A 和 Iq=20A。  如果我们假设角度正确且这两个正交电流为真、则我们需要大约5Vln 峰值相电压、相对于转子的角度为36°。  假设20A 相电流相对于转子对齐90°、我可以通过在此工作点为机器绘制相量图来获得这一点。

    我们将 DRV8301 EVM 套件与 F2806x ISO 控制卡配合使用。

    我非常确信、我阅读的数据表中的部分是指死区时间、以防止击穿。  根据电路板上器件的 MOSFET 数据表、我认为基于8301 EVM 电阻器的设置50ns 就足够了。

    山明

    我现在使用的是28V。  gMotorVars.vs 在400Hz 和20A 频率下为0.13、恰好在控制器停止工作之前。  在 user.h 中、USER_MAX_VS_MAG_PU 设置为0.5  我们应该有很多开销。

    再次感谢您、

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]400Hz 电频率等于4800rpm。  它是一个10极永磁电机。  [/报价]

    那么、这等于软件中的5个极对吗? 我有24V 直流 Nidec 12极电机、 它通过 20-40KHz 梯形 换向以接近6300 RPM 的速度进行顶出。       我们的大型36极 SPM 低端142VDC >1800 RPM 8安培比较 器可  通过提高电压实现更高的速度。 奇怪 的电机电流与伏韦伯/秒几乎与增加的速度成正比关系非常小。 我个人认为、电机电流 更多 地与扭矩力矩有关、而不是 与速度有关。

    [引用用户="Matt Meier">我现在使用的是28V。  gMotorVars.vs 在400Hz 和20A 频率下为0.13、恰好在控制器停止工作之前。  [/报价]

    检查您的10极电机是否在与套件断开连接时产生纯正弦波、请用手示波器两相旋转。 如果 正弦峰值顶部 平坦、  则 SVPWM 可能没有足够的位置信息 来选择正确 的 d/q 扇区角度、 尤其是  在低速或极高速时。  另一种方法是 使用 FOC 梯形波形来驱动同一电机以比较结果。  如果 您愿意、我可以向您提供有关我们自己的风险管理系统的一些信息。  替代方法是缓慢升高电机电压 、因为它成比例地减小 电机电流 并提高转子速度。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    是的、这意味着5个极对。

    反电动势是非常正弦的。  它具有~1.7%的 THD。  当我要求的电流不超过20A 时、我会得到非常干净的电流波形。  只有当我要求提供更大的电流时、无论电机速度如何、我们才会看到估算器丢失。

    此时、我相信我们正在解决两个不同的问题。  首先、如果系统运行不正常、任何速度下的电流都不能超过20A。  其次、在任何电流水平下、系统在高于特定速度时的行为都很糟糕。

    现在、我要解决第一个问题(明显的20A 限制)。  现在、我有一台具有以下参数的机器:

    Ke = 0.001V*s (以 rad/s 为单位、不是 Hz)
    LPH = 86uH
    rph = 8.6m Ω

    我使用的是28V 总线、1、000rpm 时的相电流稳定在高达20A。  在这上面、它看起来很糟糕、估算器角度跟踪不好(尽管它看起来不是滑动极点)。

    如果我将电压降低至14V、那么在软件出现问题之前、我将被限制在大约15A。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">反电动势是非常正弦的。  它具有~1.7%的 THD。[/引述]

    与控制器断开连接时、方法很重要。 VMotor 分压滤波器可以通过 RC 时间常数改变电机 EMF 从边沿滚降。

    [引用用户="Matt Meier"]我使用的是28V 总线、1、000rpm 时的相电流稳定在高达20A。[/引用]

    SMPS 有多少安培? 额定电源可在28V/20A 的电压下安全提供无纹波? 也许可以尝试使用30V 锂电池组来查看症状是否有所改善。  

    [引用用户="Matt Meier"]现在,我有一台具有以下参数的计算机:

    Helper 不知道您的机器的最大电压规格、仅限具有某些 NexFET 的 DRV8301 60V/40A。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    与控制器断开连接时、方法很重要。 VMotor 分压滤波器可以通过 RC 时间常数改变电机 EMF 从边沿滚降。

    [/报价]

    我们使用示波器测量了这一点、该示波器与任何滤波器或电子器件断开连接、线路到中性点。

    [引用 USER="GI"]

    SMPS 有多少安培? 额定电源可在28V/20A 的电压下安全提供无纹波? 也许可以尝试使用30V 锂电池组来查看症状是否有所改善。  

    [/报价]

    我们没有使用开关电源。  我们有一个由壁式变压器和整流器供电的非稳压电源。  电源的额定功率为~10kW、在1、000rpm 和20A 的条件下、电功率(测量到直流总线中)为13W。  直流电压纹波为~1%或0.25V。  我用示波器测量了这一点、并可以将其记录到 C2000上的软件中。  我可以在估算器中看到模拟数据与直流电压之间的差异。  我认为这可能是问题的根源、但我可以将直流电压补偿从估算值更改为测量值、这并不有帮助。

    机器在6500rpm 和14Arms 时的额定电压为8Vll、rms。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]机器在6500rpm 和14Arms 时的额定电压为8Vll、rms。[/引用]

    Si 装置中的8VII 在地球上是什么? 那么、20安培28V 电压是否仅高于 user.h 电机参数而不高于实际电机电流? 无论如何、4800 rpm 20A 与额定6800 14A 的顶端相距甚远  

    [引用用户="Matt Meier"]电源的额定功率为~10kW,在1、000rpm 和20A 的条件下,电功率(测量到直流总线中)为13W[/引用]

    由于线性电源推动28Vdc/14A、13W 看起来非常低、似乎应该接近392瓦。 相比之下、我们的大型电机@142vdc 具有近1060瓦7.5A @1750 rpm 的功率可驱动多种类型的互联机器、甚至汽车。 直流逆变器接收 器通过 Infineon OptiMOS3运行25°C、Qrr 比典型的 NFETS 低40%。 在测试台上、唯一一个发热的是运行30分钟后15磅10英寸环形交流线路变压器。 独特之处在于、空闲时间内的磁体运行在冰上、而盒式变压器则变得非常热。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    BTW:通常情况下、线性变压器的最大问题是电压可能骤降。 甲状腺118Vac 线在170Vdc 左右空闲。 随着电机加速直流、负载条件下会快速下降、即使额定电流为20A、并且几个电解电容也会下降。 我喜欢在交流线路电压比5V 高、因此电机转速比50rpm 快的日子- lol。    

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我在回复时不小心点击了解决问题、但我不知道如何撤消。  主持人可以解决此问题吗?

    8VLL 为8V 线对线。

    28V 是我们来自电源的直流电压、而不是相电压。  它是一个变交流和整流器、因此随着时间的推移、它会随着我打开和关闭它而发生变化。  我要从这里将其固定在28V。  我不确定13W 出现在哪里 from...it's 上的拼写错误。  它从电源汲取的功率为~90W、在6500rpm 和20Apk 时几乎没有纹波、可提供125mNm。

    这不是电压骤降问题。  假设线路电压下降了20%...我们的28V 电源现在将是23V。  这一点根本不会影响我们的电机、因为我们没有使用全部可用的直流电压。

    但是,要重置这个问题,我们似乎有两个不同的问题。  首先、我们可以以1000rpm 的转速运行机器、并请求20Apk 的相电流、它运行良好。  我可以降低负载、电机以高达~6500rpm 的相同电流命令加速、其中控制器处于不同位置。  我怀疑这与电流调节器、噪声和测量滤波器的关系比任何其他因素都大、因为存在非常有规律的振荡和偶尔的直流失调电压。  我现在不需要这么快、所以我们可以把它放在后刻器上、我将自己做一些工作、尝试稍后解决这个问题。

    第二,这是最令我困惑的开放式问题: 我们在任何操作点都不能获得超过20 Apk 的数据。  我可以将电流和负载设置为在20Apk、1000rpm、2000rpm、3000rpm 等条件下运行  它工作正常。  但是、如果我请求任何更多电流、那么我就会遇到问题。  让我们使用1000rpm 和 Iq = 20Apk (ID = 0)进行讨论。

    只要我请求20Apk 以上、相电流波形就会因严重和不一致的失真而分离、估算的相位角也会发生相同的情况、并且电机会振动并发出明显的可闻噪声。  在我降低电流需求之前、估算器似乎刚刚丢失、无法恢复。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    Matt Meier 说:
    我在回复时意外单击此问题已解决

    我已经做过几次了、他们取消了清除我们自己解决问题的绿色部分的能力。 就像字母"A"旁边的大写锁定键一样、火箭科学家要负责-哈哈。

    [引用用户="Matt Meier">28V 是我们从电源获得的直流电压、而不是相电压。  它是一个变交流和整流器、因此随着时间的推移、它会随着我打开和关闭它而发生变化。  [/报价]

    我们在逆变器桥臂和相位上看到几乎相同的峰值总线电压、即使在运行期间、相位也会反映直流总线电压。  

    [报价用户="Matt Meier"]我们在任何操作点都不能获得超过20Apk 的服务。  

    这取决于大多数三相系统中的转子负载、因为占空比会受电机负载、PI 控制设置和峰值电流截止点的影响。 无法命令电机提供比同步磁通所需的更多直流电流、从而防止转矩从进入闭环或转子负载中滑动。 我们使用10KW 交流发电机作为有效的测力计来观察这种格林。 大多数软件可以设置峰值截止点20A (跳闸故障)、甚至可以设置加速电流阈值、然后在该阈值下减小占空比。 因此、我不太清楚为什么您需要超过20A 的转子速度、或者您会留下一些实验的细节。 还需要考虑 NexFET 峰值电流安全裕度-通常建议将峰值减半。  

    如果您尝试改善低端加速曲线、新 SDK 将提供第三方工具、帮助您进行更精细的 PI 调整。 不管怎样,电源似乎在努力生产>20A 的电流,并且可能会使20A 的面板断路器跳闸。 如果内存用作计算交流保险丝的公式、则次要 IDC x 1.39会产生交流线路保险丝尺寸。 在低侧是否有直列式电流表? 有多个50A - 100A 数字附加模块可用作辅助监视器进行验证。  

    /cfs-file/__key/communityserver-discussions-components-files/171/Hammond-Transformer-_2600_-Rectifier-design-guide.pdf

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我们需要更大的电流、因为我们需要更大的扭矩余量。  在实验室中、我们在20Apk 达到了稳定运行的极限、但我不确定该极限在现实世界中是否会保持不变。  它还表示控制器存在问题、因为它很难注入一定数量的 q 轴电流、该电流应完全处于该直流电压下控制器针对该电机的能力范围内。  我们过去在 TI 系统中看到过这种情况、但客户放弃了 TI 软件并编写了自己的软件。  我多年前就开始讨论过这个问题、但当客户放弃估算器时、我们就停止尝试解决这个问题。  不幸的是、我找不到那个旧线程、由于这是一个新电机和新项目、我认为再次重新开始是合理的。

    [报价用户="GL"]

    我们在逆变器桥臂和相位上看到几乎相同的峰值总线电压、即使在运行期间、相位也会反映直流总线电压。  

    [/报价]

    我理解这一点。  当我提到交流相电压时、我将讨论机器电气频率下的基本分量、而不是 PWM 频率下的瞬时相电压。  我同意、直流总线电压将始终直接施加到绕组上。  我还同意直流总线将影响 PWM 波形的占空比、这正是 Yamming 所达到的、但这不应影响控制器驱动电流的能力。  我可以上下电压、除非我真正开始降低电压、否则行为仍然存在。  如果我这么做、则"分离"电流会更低。

    [报价用户="GL"]

    如果您尝试改善低端加速曲线、新 SDK 将提供第三方工具、帮助您进行更精细的 PI 调整。 不管怎样,电源似乎在努力生产>20A 的电流,并且可能会使20A 的面板断路器跳闸。 如果存储器用于计算交流保险丝的公式、则次要 IDC x 1.39%会产生交流线路保险丝尺寸。 在低侧是否有直列式电流表? 有多个50A - 100A 数字附加模块可用作辅助监视器进行验证。  

    [/报价]

    我们不会熔断任何 变体交流/整流器组合非常大、它通过30A 断路器插入240V 交流线路。  我们在交流输入上绘制几分安培 rms、但我想我们可以看到自耦交流输出上的典型整流器浪涌。  电源和 TI 电路板之间的平均直流链路电流小于4A、具体取决于运行条件(以及我当天设置自耦交流转盘的位置)、直流链路未熔断。  20Apk 只是电机的相电流、未熔断。

    为了彻底的考虑、我将几个高尔夫球车电池放在一起、然后再次运行电机。  虽然直流纹波已完全消失、但问题仍然存在。

    我要再次感谢您花的所有时间。  我知道、当您不在场时、很难对某些问题进行故障排除。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">为了健全起见、我将几节高尔夫球车电池放在一起、然后再次运行电机。  虽然直流纹波已完全消失、但问题仍然存在。[/quot]

    明智之举、无需使用交流电源、这一点很重要。 什么是相电阻

     [引用用户="Matt Meier">20Apk 只是电机的相电流、未熔断。

    当您说出命令20A 时、它不是实际测量的相电流、而是 user.h 最大故障跳变点、对吧? 我怀疑电机控制软件已将 DRV8301配置为 NexFET 峰值相电流<20A、即使40A 峰值可能也是如此。 也许您可以增大 DRV8301栅极驱动电流、DRV 论坛可能会提出一些建议。 听起来 NexFET 必须很少的栅极驱动电流才能推入>20A 的 ID、如果这是在每个 RPM 的相位上实际测量的结果。

    我无法轻松地通过220VAC 验证电机达到>20A 的相电流4A。 听起来栅极驱动器会监控跳闸故障微控制器、以保护 DRV8301不会超过任意20A。 故障微控制器、其中 PWM 驱动器 CBC 中断设定的延迟时间、直到移除当前负载、CBC 微控制器保持有效。 我在一段时间内没有查看过旧版控制套件软件。 较新的 SDK (TMS320F280049c)具有3个内置 PGA 馈入3个 CMPSS 并进入3个 ePWM 跳闸区域、DRV8320RS 具有单个故障输出、用于 将 CBC OSHT 馈入49C Tz2。 更新至新的100Mhz LaunchPad 可能值得投资。

    [引用用户="Matt Meier">]多年前我开始讨论同一个问题、但当客户放弃估算器时、我们停止尝试解决该问题。  遗憾的是、我找不到那个旧线程、由于这是一个新电机和新项目、我认为再次重新开始是合理的。[/引述]

    那么、客户使用自己的软件或其他调制技术获得大于20A 的电机峰值相电流? 讨论中存在许多变量。   

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    当您说出命令20A 时、它不是实际测量的相电流、而是 user.h 最大故障跳变点、对吧? 我怀疑电机控制软件已将 DRV8301配置 为 NexFET 峰值相电流<20A、即使40A 峰值可能也是如此。 也许您可以增大 DRV8301 栅极驱动电流、DRV 论坛可能会提出一些建议。 听起来 NexFET 必须很少的栅极驱动电流才能推入>20A 的 ID、如果这是在每个 RPM 的相位上实际测量的结果。

    [/报价]

    20A 是 gIdq_Ref.value[1]中的值、它是 q 轴电流命令。  它也是通过电机电引线上的电流探针测得的峰值相电流。

    对于我而言、您所说的没有足够的栅极驱动电流来推动20A 对我来说毫无意义。  MOSFET 没有栅极电流、至少有相当大的电流...栅极驱动器需要提供导通和关断电荷、FET 导通时的相电流仅可小至20A。  我缺少什么?  功率器件是否不是正常的 MOSFET?

    另一方面、如果 DRV 芯片跳闸、正如您在下面提到的那样、这肯定会导致估算器拧紧。  我不知道 DRV8301是如何将故障发送回28069的。  软件中没有任何明显的设置、除了栅极线路之外、主环路中没有更新。  我将对此进行研究。  我可以运行一个简单的实验、在该实验中、我通过电桥驱动直流电流、并查看20A 后是否存在问题。

    [报价用户="GL"]

    我无法轻松地通过220VAC 验证电机达到>20A 的相电流4A。 听起来栅极驱动 器会监控跳闸故障微控制器、以保护 DRV8301不会超过任意20A。 故障微控制器、其中 PWM 驱动器 CBC 中断设定的延迟时间、直到移除当前负载、CBC 微控制器保持有效。 我在一段时间内没有查看过旧版控制套件软件。 较新的 SDK (TMS320F280049c)具有3个内置 PGA 馈入3个 CMPSS 并进入3个 ePWM 跳闸区域、DRV8320RS 具有用于 CBC 的单故障输出、并进入49C Tz2。 更新至新的100Mhz LaunchPad 可能值得投资。

    [/报价]

    我 不明白您对相电流、4A 电流和220V 的理解、但这是没有意义的、因为电池系统没有帮助。  如果不需要、我们不想更改任何内容。  如果是 MCU 频率、我们已经以90MHz 运行。  EVAL 套件具有巨大的晶体管...是否有新的 LaunchPad 能够处理比我们拥有的套件更大的电流?  如果 TI 官方的立场是该 EVAL 套件不足以用于此电机、我是可以的、但我想知道另一个套件将修复控制软件的原因。

    [报价用户="GL"]

    那么、客户使用自己的软件或其他调制技术获得大于20A 的电机峰值相电流? 讨论中存在许多变量。  

    [/报价]

    在该项目中、随着我们增大电流、控制器最终在自定义逆变器上的50Apk 处崩溃。  我们还使用我们现在使用的评估套件运行电机、但我找不到任何高于14Apk 的测量数据、指示最大电流。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我找到了与我们之前的项目相关的旧论坛帖子。  遗憾的是、我们从未调查过控制器在高于特定电流水平时发生分裂的现象。  我们必须在客户继续努力时遇到这种情况、并且没有足够的时间尝试解决 TI 的问题。

    我使用 DRV8301-69M-KIT 进行了两次测试。

    1. 我调整了独立半桥占空比、将40Adc 注入一个相位、另两个相位设为50%。  为了进行良好的测量、我检查了以确保其他两个相位均匀共享电流。  我在全部三个相位上进行了+40A 和-40A 的此操作。

    2. 我连接了一个无源 RL 负载并应用了一个3ph 550Hz 40Apk 正弦波。

    在这两个测试中、套件看起来都可以;看起来 DRV8301芯片没有任何故障或困难。

    我要提到的另一点是、过去、我们遇到反馈问题、从而使估算器混乱。  但是、我绘制的电流刚好低于分段点、似乎 C2000的反馈没有特别大的噪声。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">20A 的栅极驱动电流不足、这对我来说毫无意义。  MOSFET 没有栅极电流、至少有相当大的电流...栅极驱动器需要提供导通和关断电荷、FET 导通时的相电流仅可小至20A。  我缺少什么?

    值得思考的食物:

    NFET 需要特定电压下的特定栅极驱动(电流)以快速到达米勒平坦区(Qgs1-2)、并最终进入与饱和开关非常相似的跨导。 当栅极驱动电流设置为低电平时(DRV8301寄存器)、T3-T4可能会在 NexFET 的某些 Qg 值下出现峰值延迟。 当漏极电压 VDS 峰值高于 BVD 时、会发生破坏性的 IAS 周期。 会导致更短的寿命并最终导致故障。 平坦的顶部是出现重复或周期性雪崩的线索。

    [引用用户="Matt Meier">我 不理解您对相电流、4A 电流和220V 的理解、但这是没有意义的、因为电池系统没有帮助。  [/报价]

    电池的电流消耗是多少? 如果再次使用4A、则会出现不应有的情况。 我希望从36V 电池中获得>18A 的电流? 对于20峰值相电流、4A 变阻似乎非常低。 在 XFMR 次级上使用自耦变压器降低240VAC 似乎有点奇怪、如果不知道如何也邀请第三谐波共振。 该问题主要取决于电机绕组类型、Y 形或 Delta 通常用于提高速度。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    抱歉...我不知道您对栅极驱动电流的深入了解。  不过、它不会在22A 时表现出来、而是在20A 时表现出来。

    我认为栅极驱动电流不是问题。  首先、我认为我们应该能够假定这个演示套件的设计是合理的。  如果栅极驱动器这么弱、晶体管发生雪崩、我怀疑这是第一个值得注意的驱动器。  其次、我能够将40Apk 驱动到无源负载中、而不会出现任何明显的问题。  如果您有特定的不同意原因、但仍然认为这是一个栅极驱动问题、那么我对此持开放态度。

    我想我可以在本次讨论中采取另一个步骤、消除栅极驱动电路。  我将编写一些软件、让我绕过主控制器并锁定频率和相位电压。  我可以使用常规控制器接近、然后缓慢调整相位电压和负载以获得超过20Apk 的值。  如果可行、我们可以消除评估套件电力电子器件作为问题的根源。  同意?

    电池组的标称电压为30V。  当电机运行时、它在逆变器处测得32V 电压。  当我以1000rpm 的转速运行电机时、我的转速低于1A。  我没有记录迹线、我回到了自耦变压器、因为我们需要在其他地方使用电池组。

    该电流没有任何问题。  您认为我们为什么应该看到直流线路上的18A 电流过载?  您能分享您的数学吗?  如果我们从36V 电池中取出18A、即650W 到逆变器中。  在1000rpm 和0.125N*m 时、电机输出功率为13W。  即使在6500rpm 时、功率仍然低于90W。  该电源的其余部分将会发生什么情况?  逆变器不会变热、电机也不会变热。  如果我们在逆变器和电机之间分摊了550W 的损耗、我们就会知道它。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我可以在开环中将电机升至 Iq = 30Apk。  我使用的电压振幅为、直到电流最小化、这表明我已正确对齐。  它花费了几次尝试、因为如果我走得太远、转子会滑动一个极点、然后失速、但我很确定我们具有良好的 q 轴对齐。

    我应该提到的是、我已经将这些测试的速度提高到2000rpm、以便在负载方面获得更大的灵活性。  我只做了一些快速的负载调整、因此电机实际上以大约2500rpm 而不是2000rpm 的转速运行。

    因此、我真的不认为这是驱动电力电子设备的问题、但我不确定还有什么需要考虑。  这是一种鸡蛋情景。  我不知道估算器是否首先失败、然后稳压器出现故障、或者稳压器是否无法使电流保持稳定、然后估算器就会崩溃。  我已经尝试过稳压器增益的较大范围、但这对我看到的结果没有太大影响。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">第二、我能够将40Apk 驱动到无源负载中、而不会出现任何明显的问题。  [/报价]

    几乎不相信电机在40A 输入功率附近实现、因为这将不会为电机制动留出开销空间。 除非您在输入大于20A 的电流时 drv8301上的 OCP 跳闸发生变化、否则这将如何影响电流限制? 您知道、即使在 Minper 周期限制电流 CBC 的情况下、电机仍可以运行。 看起来转子振动、同时发出奇怪的声音、但它会运行。   

    正如我最近 所知、TI 通常将电机驱动套件配置为额定电流的一半、用于架空制动。 很抱歉、上面的 NexFET 有任何混淆、但它也与您的 X96套件 NFETS 具有相同的40A 峰值、DRV3820RS 具有 NexFES、3个电流监控器是 PGA 放大器增益高达12、甚至添加了滤波器组件。 NexFET 的额定电流为40A、但 BoostXL-drv8320rs 套件网页显示的电流为20A、这可能是前面提到的制动方面。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    几乎不相信电机在40A 输入功率附近实现、因为这将不会为电机制动留出开销空间。

    [/报价]

    我们确实得到了40Apk、但负载是无源的。  我不明白您所说的电机制动的架空空间是什么意思。  您是说在三个相位通过电桥短接在一起的情况下吗?

    [报价用户="GL"]

    正如我最近 所知、TI 通常将电机驱动套件配置为额定电流的一半、用于架空制动。 很抱歉、上面的 NexFET 有任何混淆、但它也与您的 X96套件 NFETS 具有相同的40A 峰值、DRV3820RS 具有 NexFES、3个电流监控器是 PGA 放大器增益高达12、甚至添加了滤波器组件。 NexFET 的额定电流为40A、但 BoostXL-drv8320rs 套件网页显示的电流为20A、这可能是前面提到的制动方面。

    [/报价]

    如果他们将跳闸点设置为额定电流的1/2、那么我们应该能够达到55A。  这些 FET 非常大。  它们是额定电流为110A 的 D2PAK。  控制软件中似乎有一个功能、我可以在其中读取 DRV8301的峰值电流。  我将看到我是否可以确定它的设置。  无论采用哪种方式、我今天都在开环模式下运行实际电机、最高可达30Apk。  只要没有太多的 d 轴电流、它就很好、很平滑。  我将看到我是否可以在明天把它推至40A。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    是的、它是为制动架空而设置的电压一半、而不是电流。 TI 的 Drv8301-69m-kit 网页显示60伏40安、这使8301电流似乎通过寄存器设置限制为40A。 这可能会中断驱动信号4us 间隔、具体取决于 OCP 寄存器设置。

    但是、网页显示40A、似乎55A 是当前的1/2安全点、而不是40A。

    应用包括低于60V 和40A 的同步电机、用于驱动泵、门、升降装置、风扇以及工业和消费类机器人和自动化。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    完全正确。  我们的应用是9Vll、rms、14Arms 泵。  当我请求22Apk (15.5Arms)时、控制器不应脱落。

    下面是一些详细信息。  DRV8301配置为限流逐周期模式(OCP_MODE = 00b 且 OC_TOFF = 0)。  过流限值设置为0.730V (OC_ADJ_SET = 21)、相当于 PCB 上 FET 的电流约为200A。

    驱动电流设置为0.25A (GATE 电流= 10b)、这将在~1us 内为栅极充电至15V。

    我以40A 峰值驱动电机。  电流波形看起来不错、没有故障、nOCTW 引脚上没有信号、该引脚配置为报告过热和过流(OCTW_MODE = 00b)。

    在调整工作点的过程中、我必须手动逐步调整电压、频率和负载、因此我最终会向电机施加超过40Apk 的电流。  在某个点、我的步进速度过快、得到~60Apk、但这具有显著的 d 轴分量。  尽管如此、即使该电流看起来很好。

    如果您仍然希望我继续查看硬件、那么我仍然乐于接受想法、但现在我更确信这不是栅极驱动器问题。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]如果我们从36V 电池中取出18A、则为650W 的电池进入逆变器。[/quot]

    您如何在 q 轴上命令20A、并且仅从32V 总线电压获得90W 功率。 由于 P=EI,因此为32V*20A=640W 或 I=P/E=20A。 测试蓄电池电源的目的是使用与壁式电源相同的计数器扭矩点加载转子、速度估算器会下降。 如果电机功率不增加大于90W,增加相同的反扭矩负载,则 PI 控制出错。 在该实验中、当负载增加时、占空比可能不会增加>90W?  

    我是否误解了进行电池检查的原因、即在相同的负载条件下排除自耦变压器壁式电源。 奇怪的是、如果电机功率(W)在负载下无法增加、PI 控制器不会调节 PWM 占空比、但它没有导致上述的相同的扣除。  

    由于 PI 控制器命令占空比随转子负载的变化而变化、q 轴电流变量也许会限制相对于预期转子负载的峰值功率。 因此、在任何一个实验中的某个点、功率都应增长>90瓦、尤其是当电流探头确认出现20A 峰值时。 否则、电流探头会凹陷!

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]驱动电流设置为0.25A (GATE 电流= 10b)、这会在~1us 内将栅极充电至15V。  

    这是可能的最低栅极电流设置、并且与任一端添加的任何外部串联电阻相关。  此外、栅极驱动电压仅为9.5v (最小值)- 11.5V (最大值)。

    [引用用户="Matt Meier"]过流限值设置为0.730V (OC_ADJ_SET = 21)、相当于 PCB 上 FET 的电流约为200A。

    对于110A 的 NFETS、似乎很高、可能会考虑瞬态或设置错误。 也许可以检查 D^2 FET 的 SOA 图、以查看 BVD 的峰值电流/周期。  

    那么、所有东西都必须进行配置并正常工作?

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价 USER="GL"]对于110A NFETS 似乎很高,[/报价]

    如果将调节峰值限制设置为高电平、则 nOCTW 引脚可能不会在 OCP 模式下切换、除非可能也会发生 VDS 故障。 您是否已查看8301勘误表 PDF?   

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    此外、栅极驱动电压仅为9.5v (最小值)- 11.5V (最大值)。

    [/报价]

    这是有关驱动电压的良好捕获。  MOSFET 特性曲线在10V 以上是无法区分的、因此关断点仍或多或少为200A。  是的、我确信所有配置都适用于 DRV8301。  我相信 TI 在设置硬件和在软件中配置硬件方面做得很好。  他们的软件中有错误、确实如此、但在检查与栅极驱动器相关的器件后、一切似乎都井然有序。  此外、我认为错误配置的栅极驱动器非常重要、以至于我不会成为第一个遇到它的人。  我不能是唯一在20A 以上运行此演示套件的人。

    [报价用户="GL"]

    对于110A 的 NFETS、似乎很高、可能会考虑瞬态或设置错误。 也许可以检查 D^2 FET 的 SOA 图、以查看 BVD 的峰值电流/周期。  

    [/报价]

    最大脉冲漏极电流为400A。  他们没有给出持续时间、我真的看不到相关性。  我没有尝试验证他们的演示套件 here...it、现在看来很明显、这个东西可以在不关闭的情况下处理超过20A 的电流。

    [报价用户="GL"]

    您如何在 q 轴上命令20A、并且仅从32V 总线电压获得90W 功率。 由于 P=EI,因此为32V*20A=640W 或 I=P/E=20A。

    [/报价]

    您会混淆功率公式并混淆电流和电压。

    在我们的系统中、我们有一个208V (我以前称为240V、但这里无关紧要)单相变频交流和隔离变压器。  这些馈入具有大总线电容的整流器。  该整流器的直流输出被馈送到 TI 演示套件中。  演示套件的输出连接到工作台上的三相 SPM 电机、该电机通过扭矩表耦合到可调负载。

    当您具有直流电时、P = IV。  如果您有交流系统、P=IV*pf、其中 V 和 I 以 rms 为单位、pf 为功率因数、pf = cos (alpha)、其中 alpha 为电压和电流之间的角度。

    对于三相平衡系统,则 P=1.7*i*V*pf,其中 I 和 V 均方根,V 为线对线,pf 与以前一样。  如果使用线到中性点电压,也可以使用 P=3*V*i*pf。

    如果 E 是机器的反电动势,那么我们可以使用 P=3*i*E*cos (Δ),其中 Δ 是感应电势(与 q 轴对齐)与电流之间的角度。  如果电流都在 q 轴上、则 Δ 值为零。

    V、I 和 E 通过绕组阻抗相关。  我们将小写 v、i、z 和 e 作为相量: v = e + i*z

    感应电势与直流总线电压没有任何关系。  您可以在给定的电流、电压和角度下运行机器、然后增加总线电压。  如果控制器继续以相同的角度施加相同的电压、除了可能与电子器件和电源相关的一些微小变化外、您不会看到功率发生任何变化。  您将看到直流电流减小、因为输入功率必须保持不变。

    因此、让我们向电机施加20Apk 并调整负载、使其以2000rpm 的转速运行。  测得的扭矩为125mNm。  这是26W 机械功率。  假设这与 q 轴对齐。  2000rpm 时的反电动势为1Vpk,因此 P = 3*IRMS*ERMS*Cos (Δ)= 3*0.7*14*Cos (0)= 30W,假设一切都按照我们的想法排列,到目前为止,一切都表明了这种情况。  此外、在20Apk 时、电机中计算出的铜损耗为~5W、因此损耗均匀。  然后、28V 直流电源的输出功率为0.9Adc、忽略损耗。  如果我测量直流电流、它看起来很接近。  我不想交换电流探头来获得更准确的读数、因为这是不值得的。

    [报价用户="GL"]

    如果电机功率不增加大于90W,增加相同的反扭矩负载,则 PI 控制出错。 在该实验中、当负载增加时、占空比可能不会增加>90W?  

    我是否误解了进行电池检查的原因、即在相同的负载条件下排除自耦变压器壁式电源。 奇怪的是、如果电机功率(W)在负载下无法增加、PI 控制器不会调节 PWM 占空比、但它没有导致上述的相同的扣除。  

    由于 PI 控制器命令占空比随转子负载的变化而变化、q 轴电流变量也许会限制相对于预期转子负载的峰值功率。 因此、在任何一个实验中的某个点、功率都应增长>90瓦、尤其是当电流探头确认出现20A 峰值时。 否则、电流探头会凹陷!

    [/报价]

    轴负载是可变的。  它与速度的平方成正比、但我可以调整比例常数。  所有这些实验都是在稳定状态下进行的。  电机功率会随我改变负载而改变。  如果我在6500rpm 时将负载调整为125mNm、电机将加速、直到系统再次达到替代状态。  125mNm 和6500rpm 时的机械功率为85W (称为90)。  我们认为电流调节器在这个测试中表现得非常好、因为机械扭矩的变化不超过10%、我们现在不关心高速问题、而只关心高电流运行。

    我首先检查了电流探头、但它是正确的、我可以验证它。  首先、我向稳压器申请20A 电流。  然后、我在示波器上记录电流、并在 C2000上记录相电流。  我还可以读取转矩并计算生成该转矩所需的 q 轴电流量。  它们都匹配。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我找到了 DRV8301的启动勘误表、但我认为它不适用于此系统、因为我正在使用它。  还有其他吗?

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用 user="Matt Meier"]您会混淆功率公式并混淆电流和电压。

    实际上、输入功率就是输出功率、这正是我们要提出的要点。 您的公式会使更简单的欧姆定律方法变得混乱。

    [引用用户="Matt Meier"] 125mNm 和6500rpm 时、机械功率为85W (称为90)。[/quot]

    这是 FAST 估算器脱落之前的最大功率吗?

    [引用 user="Matt Meier"]首先,我向稳压器请求20A 电流。

    然而、根据您所说的内容、如果在各种负载下输入功率保持85W、则电机永远不会达到请求的 IQ。 我假设阈值为125mNm、扭矩负载更大、并且无论所需的 Iq 值有多高、电机都无法保持稳定性。 也许电机感应在更高的速度下快速变化"我只是将其投入火中"、相电流会饱和、因此在设定的速度下无法实现更大的扭矩。

    可以绘制扭矩负载图、以指示转子速度随转矩减小而变化、无论所需的 Iq 是多少。 PM 和感应电机在某个点上的扭矩被牺牲、以保持请求的转子速度、这也是 ld/LQ 公式的一部分。 扭矩负载不可避免地会以某种与所述速度下的定子电感相关的任意 IQ 超过旋转角度 LQ。 一种抵消降低效果的方法是向环路中添加更多功率、正如您已经这样做的。

    也许尝试以您所期望的相似功率属性旋转另一个电机、并比较它们之间的差异(如果有的话)。。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]我想知道 DRV8301 芯片或逆变器本身是否发生了一些奇怪的情况、以注入意外的响应、从而使估算角度降低。

    由于逆变器仍然是一个经测试的常量、因此在混合中怀疑一个边际 NFET 是合理的。 确定这一点的一种方法是在可疑 NFET 上使用温度探头。 由于各种相位电感差异会影响一个相位而不是其他相位、它们可能会因重复的 IAS (雪崩)而降级。  

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    实际上、输入功率就是输出功率、这正是我们要提出的要点。 您的公式会使更简单的欧姆定律方法变得混乱。

    [/报价]

    没错。  二等法律,不提供免费午餐。  这就是我一直在争论的问题。  我们在6500rpm 和125mNm (P=TW)时输出85W 功率。  您认为我报告的直流电流太低、它肯定要大得多、通过您的计算、我们得出的功率为650W。  这是不可能的、因为这意味着某个东西变得很热。  我预计您的计算是基于交流电源的过度简化、尤其是对于3ph 电机。

    输入功率为 V*I  没关系。  但是、输出功率更复杂、因为电流和电压可能彼此不同相。  在最简单的示例中、如果您将理想的电感器或电容器连接到交流电源、则它将消耗电流、但功率将为零。  具体而言、如果您将一个200uF 电容器连接到常规的120V 壁式插座、则阻抗将为-j13.3欧姆。  电°将消耗9Arms 的电流、但功率 P=V*i*cos (90)=0W、因为电流将使电压超前90 μ A。  充电和放电时、流入和流出电容器的瞬时功率将为零、但在一个周期内、净功率(因此、平均值)为零。

    我们的电机以每安培最大扭矩运行、ID = 0。  我们可以在单位功率因数下运行、但效率较低。  再加上直流总线和电机之间的电压降压、我们可以解释2000rpm 和125mNm 时的直流电流如何小于一安培。

    [报价用户="GL"]

    这是 FAST 估算器脱落之前的最大功率吗?

    [/报价]

    类型。  FAST 估算器开始在超出特定电流请求的情况下分离、从而直接转换为特定转矩。  转速为6500rpm 时的目标速度、等于85W。  速度越低、功耗就越低。  在我想重点介绍的2000rpm 测试点、功率为26W。

    [报价用户="GL"]
    然而、根据您所说的内容、如果在各种负载下输入功率保持85W、则电机永远不会达到请求的 IQ。 我假设阈值为125mNm、扭矩负载更大、并且无论所需的 Iq 值有多高、电机都无法保持稳定性。 也许电机感应在更高的速度下快速变化"我只是将其投入火中"、相电流会饱和、因此在设定的速度下无法实现更大的扭矩。

    可以绘制扭矩负载图、以指示转子速度随转矩减小而变化、无论所需的 Iq 是多少。 PM 和感应电机在某个点上的扭矩被牺牲、以保持请求的转子速度、这也是 ld/LQ 公式的一部分。 扭矩负载不可避免地会以某种与所述速度下的定子电感相关的任意 IQ 超过旋转角度 LQ。 一种抵消降低效果的方法是向环路中添加更多功率、正如您已经这样做的。

    也许尝试以您所期望的相似功率属性旋转另一个电机、并比较它们之间的差异(如果有的话)。。

    [/报价]

    这有点失真。  我们可以请求20A 电流、这相当于~125mNm、系统正常。  如果我要求22A、那么估算器就会脱颖而出。  21A 有时可能正常、而不是其他情况。  我们刚好处于阈值。

    电机本身的性能高于该电流/扭矩水平。  我在开环中手动运行它、上周达到40A、超过200mNm。  电机/负载/ dyno 设置正常。  似乎是控制器在挣扎。  我不知道电流饱和是什么意思...您是指控制器命令、还是 PI 稳压器的输出?  这两种情况都不会饱和。  电流命令是手动调整的、我可以绘制占空比、这绝对不会限制。  如果您打算电机阻抗限制电流、则也不会发生这种情况、40A 测试就证明了这一点。

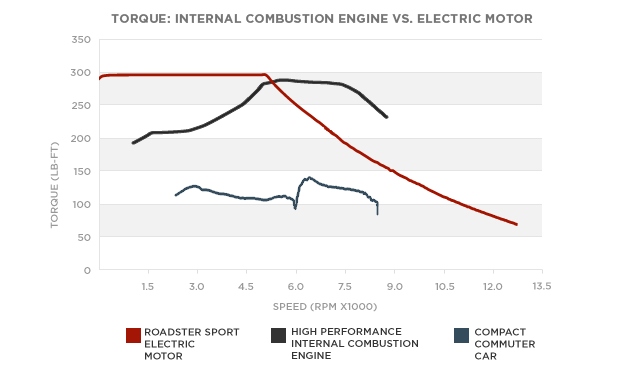
    在所有这些测试中、我们都沿着恒定扭矩区域运行、该区域是由电机热限制定义的平坦点、如下图所示(以特斯拉为基):

    Torque-Curve2

    请致电我们的转角点、获取13.5Vdc 电源6500rpm 和125mNm。  我们的目标是125mNm、因为这是我们应用环境中的热限制、但在工作台上、只要我们满足以下条件、我们就可以在短时间内超过该限制:

     低于6500rpm

    2. 高于13.5Vdc

    2是我将电压提升至28V 的原因。  我不想过早撞到墙、也不想处理控制器中的电压和调制限制。

    我们绝对不会因理论而受到限制、也不会因为物理原因而受到限制(在本实验中、我们使用此电机的电流高达40A、但它仅在开环中)。

    [报价用户="GL"]

    由于逆变器仍然是一个经测试的常量、因此在混合中怀疑一个边际 NFET 是合理的。 确定这一点的一种方法是在可疑 NFET 上使用温度探头。 由于各种相位电感差异会影响一个相位而不是其他相位、它们可能会因重复的 IAS (雪崩)而降级。  

    [/报价]

    上周进行的40A 测试中、他们甚至没有发热。  我在测试时用手指监控它们、即使在~10分钟的恒定运行后、它们也不会发热。

    我确信这不是硬件。  根据 TI 的建议、我将开始一个专注于问题控制方面的新话题、但我将保持活跃、以便进行更多讨论和提出硬件建议。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">我们可以申请20A 电流、转换为~125mNm、系统正常。  [/报价]

    这听起来就像我的36极电机产生了几 Nm 的扭矩+24V 直流@8A 开环换向、因此螺母对我来说很重要。 希望我不必将 DRV8320RS 设置为高电平、36极电机就可以旋转48VDC。 分析表明、它通过 ld/LQ 正弦波调制以高于预期的+48V 的速度旋转。    

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用 user="Matt Meier"]您认为我报告的直流电流太低、它肯定要大得多、通过您的计算、我们得出的功率为650W。  [/引述]似乎有一个排印错误将56改为峰值560W。

    与我所说的20安培相电流不同、85瓦的功率很低、更像是560瓦的功率流入电机、28Vdc。 然后,我说如果您在相位上测量的电流为20安培,而不是大于85W,那么您的电流探头会起颤。 谁真正关心交流线路电源、而不是热熔、等等。需要关注的是整流直流。

    如果您的电机未获得温和的20安培相电流28Vdc (560W)、则不会累加。 这是我尝试关联的点、但它被扔进了错误通信库中。   

    祝您在新帖子中一切顺利。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    这听起来就像我的36极电机产生了几 Nm 的扭矩+24V 直流@8A 开环换向、因此螺母对我来说很重要。 希望我不必将 DRV8320RS 设置为高电平、36极电机就可以旋转48VDC。 分析表明、它通过 ld/LQ 正弦波调制以高于预期的+48V 的速度旋转。    

    [/报价]

    当然、但您的电机是不同的。  我有一个不同的电机,它只产生30A 的相电流,可产生716n*m 的电流。  即使对于相同的定子和转子、您也可以通过更改机器中的转数来更改扭矩常数。  如果我将导线尺寸加倍、并将电机的匝数减半、那么在40A 时、我将获得125mNm 的扭矩。  另一方面、如果我使用4个匝数和1/4导线尺寸、则在5A 电流下、我将获得125mNm 的扭矩。

    [报价用户="GL"]

    似乎有一个排印错误将56读出峰值为560W。

    与我所说的20安培相电流不同、85瓦的功率很低、更像是560瓦的功率流入电机、28Vdc。 然后,我说如果您在相位上测量的电流为20安培,而不是大于85W,那么您的电流探头会起颤。

    [/报价]

    转速为2000rpm 时的机械功率为26W、扭矩为125mNm。  125mNm 是在20Apk 相电流下理论和测量的扭矩。  相电流不是直流电、相电压也不是28V。  28Vdc 是逆变器的电压输入、它为电机生成小于或等于28V 线间峰值的基本交流电压。  在本例中、该电压明显低于28V。  它也不与电流同相。  由于多种原因,您无法计算 P = 28*20的电机功率。  如果 clarify...it's 是本次讨论的一个非常重要的项目、我可以比以往更详细地将其绘制出来、无论是在这里还是在任何电机上。

    [引述]

    谁真正关心交流线路电源、而不是热熔、等等。需要关注的是整流直流。

    [/报价]

    这里有两个交流系统: 线路、我们在讨论中已将其删除、电机。  电机是三相交流电机、因此您必须使用交流计算...如果不清楚、我可以更全面。

    [报价用户="GL"]

    如果您的电机未获得温和的20安培相电流28Vdc (560W)、则不会累加。 这是我尝试关联的点、但它被扔进了错误通信库中。   

    祝您在新帖子中一切顺利。

    [/报价]

    我认为绕组是14加、2合、没有住房、但我必须仔细检查 that...it、可能是12加。  20A 不是该绕组中的任何东西。  我们也不会将560W 的功率输入到电机中。  我们仅提供~30W 的功率。  理论铜损耗在20A 时小于5W、这与交流电机功率和机械功率之间的差值相匹配。  这绝对不足以使电机变热。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier"]电机是一台三相交流电机、因此您必须使用交流计算...如果不清楚、我可以更全面。

    PMSM 仍可依靠直流电池运行。 欧姆定律功率公式同样适用于交流和直流。 您的电机可能不是 IPM? 如果是这样、这个较旧的电机控制套件不直接支持 IPM 扭矩。 您可能需要升级到新的 SDK F280049c、以便在实验中获得 IPM 扭矩支持。

    正如您指出特斯拉(IPM)并在上面张贴了扭矩曲线时所提到的那样。


  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您不建议您将 PMSM 的三个相位连接到电池并使其运行、对吧?  P = I*V 根本不能用于此电机。

    我们的电机是 SPM、因此有关 ID = 0和 IQ 的所有讨论都是唯一的扭矩生成组件。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    抱歉。  我读过这篇文章、寻找一些东西、我认为我误解了您的初始假设。  看起来好像您在像 BLDC 机器的类型一样、您只需使用霍尔效应传感器和一些逻辑门即可运行、以驱动开关换向。  
    这种类型的系统可以像直流机器一样从直流侧建模。  此外、该机器的自同步特性允许通过改变直流输入进行调节。  可以使用更复杂的方案来驱动这些电压、但在最简单的实施中、全直流电压通过非 PWMed 的开关直接施加到相位。

    我们的系统中不是这样。  我们通过发送到开关的 PWM 信号来调制直流电压、因此直流电压不一定与相电压相关。  无论我们如何处理输入电压、它都会被逆变器降压到适当的电平、以便施加到电机上的电压低于输入电压。  它的运行方式与传统的自同步 BLDC 机器不同。

    我本应该早已建立这种联系。  在过去几周里、我一直在努力消除一些学生对交流/直流的误解、我必须已经获得隧道愿景。  很抱歉、我没有这么做。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用用户="Matt Meier">您不建议将 PMSM 的三个相位连接到电池并使其运行、您是吗?  [/报价]

    不是没有直流逆变器和/或控制器。  该评论是关于交流线路电源与直流电池电压的关系。 如果您的交流供电直流电源是1/2波整流、则可能会产生奇怪的结果

    [引用用户="Matt Meier"]我们使用发送到开关的 PWM 信号来调制直流电压,因此直流电压不一定与相电压相关。

    逆变器正弦波的振幅应在所有速度下都与直流电源电压保持几乎相同。 如果正弦波的振幅下降到低于直流总线电压、则电路中的情况并不正确。 DSP 将各种调制方案分开、甚至分立式电机驱动器也有一个 PWM 振荡器。 它们通常调制这些分立式电机控制器中的顶部驱动器、但我一直是指通过 DSP 的 SVPWM 来实现 FOC。 没有 FEM 数学仿真 ld/LQ 解算器可以降低相位电压以模拟转子速度。 改变转子速度的唯一因素是特定 PWM 频率(例如10-40kHz)下正弦波形的占空比。  

    [引用用户="Matt Meier"]它的运行方式与传统的自同步 BLDC 机器不同[/引用]

    PMSM 需要与 BLDC 相同的同步磁通、您可能会想到感应电机滑动。  IPM 具有奇数扭矩条件、新 SDK 仅完全支持。 也许 IPM 奇数磁通在旋转角度的 d/q 帧分解方面存在问题。 如果我回忆一下、IPM 磁通在气隙中是轴向的、并且是部分径向的。 气隙过宽可能会导致高相电流和低扭矩、从而产生极小的纹波。   

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    进入电容器组的1/2波整流只会产生更多的电压纹波、除非电容器完全放电。  我们的是单相变压器上的全波整流器。  您可以假设我们的逆变器输入功率是纯直流电源、就像电池一样。  我们可以在示波器上看到它。  纹波可以忽略不计。

    [报价用户="GL"]

    逆变器正弦波的振幅应在所有速度下都与直流电源电压保持几乎相同。 如果正弦波的振幅下降到低于直流总线电压、则电路中的情况并不正确。

    [/报价]

    这不是真的。  假设我们的直流电压为28V。  每个极点上晶体管的 PWM 信号是互补的。  如果我在25%占空比时向 A 相施加 PWM 信号、则从 A 相到负总线的电压将为7V。  如果我施加75%的占空比、从 A 相到负总线的电压将为21V。  现在、让我们生成正弦波、正峰值为75%、负峰值为25%、以50%为中心。  如果 B 相和 C 相执行相同的操作、但分别移动了120°和240°、则每个相位将获得7Vpk 线路到中性点电压、并获得12Vpk 线路到线路电压。  我们有许多测量结果显示了这一点、如果有用、我可以对其进行仿真并演示结果。  直流总线不会自动等于电机上的峰值正弦电压。

    但是、在任何时刻(忽略死区时间)、每个相位要么直接连接到正总线、要么连接到负总线。  这种情况发生在开关频率下、在我们的例子中为30kHz。  但是、低频相电压被调制到我们希望的值(或者控制器获得所需电流所需的值)。

    [报价用户="GL"]

    DSP 将各种调制方案分开、甚至分立式电机驱动器也有一个 PWM 振荡器。 它们通常调制这些分立式电机控制器中的顶部驱动器、但我一直是指通过 DSP 的 SVPWM 来实现 FOC。 没有 FEM 数学仿真 ld/LQ 解算器可以降低相位电压以模拟转子速度。 改变转子速度的唯一因素是特定 PWM 频率(例如10-40kHz)下正弦波形的占空比。  

    [/报价]

    正弦波形的占空比正是使电压降低的步进、使其小于直流电压。  这将导致相电流增加或减少、从而产生更多或更少的扭矩、电机将加速或减速。  但是、转子速度必须与逆变器施加的频率相匹配(或者、逆变器必须与转子速度相匹配)。  在我们的情况下、控制器会调整相位电压幅度和角度、以生成我们想要的扭矩产生电流、而扭矩产生的电流会导致电机根据施加的轴负载加速或减速。  由于控制器相对于转子位置调整电压的相位、因此它将在转子频率下自动换向。

    [报价用户="GL"]
    PMSM 需要与 BLDC 相同的同步磁通、您可能会想到感应电机滑动。  IPM 具有奇数扭矩条件、新 SDK 仅完全支持。 也许 IPM 奇数磁通在旋转角度的 d/q 帧分解方面存在问题。 如果我回忆一下、IPM 磁通在气隙中是轴向的、并且是部分径向的。 气隙过宽可能会导致高相电流和低扭矩、从而产生极小的纹波。   

    [/报价]

    这是一个语义讨论、但我是指由类驱动的 BLDC 机器、其中霍尔效应传感器提供位置信息并自动确定晶体管状态。  我肯定不会考虑感应电机滑动。  该机器是同步的、但不受6步控制器控制。  我们将使用 TI 随演示套件提供的场定向控制器。

    对于径向间隙电机、电机不应具有轴向磁通、甚至是 IPM。  但是、所有电机(包括 SPM)都需要对其磁通具有一定的切向(圆周)分量、否则您将不会获得任何扭矩。  在尝试开发分析模型时、一些人估计、当线圈关闭时、SPM 中的磁通都是径向的、但当线圈打开时、需要有一定的切向磁通。  如果您已经看到 SPM 是100%径向间隙磁通、则这是用于开发更简单模型的工具、或者不正确。

    Matt

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [°用户="Matt Meier"]如果相位 B 和 C 执行相同的操作、但分别移动了120°和240、则每个相位将获得7Vpk 线路到中性点电压和12Vpk 线路到线路[/报价]

    您如何在三相电机上实现中性? 如果中性点确实存在、则不得连接任何东西、保持悬空。

    [引用用户="Matt Meier"]对于径向间隙电机、电机不应具有轴向磁通、即使是 IPM[/引用]

    FEM 电机磁通被视为相对于定子的轴向磁通、而不是旋转磁体。

    [引用用户="Matt Meier"]我们使用的是 TI 随演示套件提供的磁场定向控制器。

    它使用七相 SVPWM 来产生接近正弦的波。  [引用用户="Matt Meier"]但它不受6步控制器控制。

    但是、使用正确的软件、某些套件还可以根据一些 TI 网络文本生成6种代码梯形波形。

    [引用 user ="Matt Meier"]正弦波形的占空比正是使电压降低的步进、使其小于直流电压[/引用]

    这是奇怪的、因为正弦波形的分析图都以相同的振幅显示。 此外、SVPWM 不是真正的正弦波 DSP、因为所有 DAC 图中都显示了峰值中点的拐点。 我最近通过 BEMF 分解7个相位旋转角代码而不进行 Clarke/Park 变换来生成类似的正弦波(正弦/余弦)。 因此、除了 FAST 之外、似乎还有一些旧的 DSP 方法、它们可能具有相似或更好的磁通电流角度控制。 请查看第6.2节中与磁通角相关的内容、并确保您在 user.h 中输入了正确的值

    /cfs-file/__key/communityserver-discussions-components-files/171/Piccolo-TMS320F28069F-68F-62F-InstaSpin-FOC-software.pdf 

    第289页讨论凸极转子与非凸极转子类型、因为它们与实验相关:

    /cfs-file/__key/communityserver-discussions-components-files/171/1830.instaspin_5F00_labs.pdf


  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    您如何在三相电机上实现中性? 如果中性点确实存在、则不得连接任何东西、保持悬空。

    [/报价]

    我们有一个中性点、因为电机是通过晶状连接的。  我们使用的大多数电机都是以 wye 方式连接的。  这里的中性点未连接到任何东西、但根据电路的其余部分、它确实具有电势。  电机框架是打开的、因此我们实际上可以测量该线到中性点电压。

    [报价用户="GL"]

    FEM 电机磁通被视为相对于定子的轴向磁通、而不是旋转磁体。

    [/报价]

    转子和定子的圆柱坐标相同。  两个方向的轴向(z)相同、两个方向的径向(r)相同、两个方向的切向(φ)相同。  唯一不同的是其中一个坐标系相对于另一个坐标系旋转。  该电机中几乎没有轴向磁通、并且端部的边缘几乎是平衡的、任何径向磁通设计都是如此。  您谈论的是什么 FEM 电机?

    [报价用户="GL"]

    但是、使用正确的软件、某些套件还可以根据一些 TI 网络文本生成6种代码梯形波形。

    [/报价]

    当然...任何您可以控制六个晶体管的套件都可以实现这一点。  我们以前使用过 TI 系统来执行梯形换向、但这不是我们现在所做的。

    [报价用户="GL"]

    这是奇怪的、因为正弦波形的分析图都以相同的振幅显示。 此外、SVPWM 不是真正的正弦波 DSP、因为所有 DAC 图中都显示了峰值中点的拐点。 我最近通过 BEMF 分解7个相位旋转角代码而不进行 Clarke/Park 变换来生成类似的正弦波(正弦/余弦)。 因此、除了 FAST 之外、似乎还有一些旧的 DSP 方法、它们可能具有相似或更好的磁通电流角度控制

    [/报价]

    这意味着您的控件与我们的控件不同。  由于我们使用场定向控制、因此我们应用正确的电压振幅和相位来生成所需的电流振幅和相位。  有些控制系统始终只应用全电压(这是许多旧的 BLDC 控制器所做的)、有些控制系统执行直接扭矩控制、有些则执行 V/Hz 控制等  FAST 不是一种控制方法。  它只是一个提供磁通、角度、速度和扭矩的估算器。  我们正在进行无传感器控制、因此这很方便。

    使用空间矢量并不一定会导致失真。  您的失真在哪里?  电流或电压的变化?

    [报价用户="GL"]

    请查看第6.2节中与磁通角相关的内容、并确保您在 user.h 中输入了正确的值

    /cfs-file/__key/communityserver-discussions-components-files/171/Piccolo-TMS320F28069F-68F-62F-InstaSpin-FOC-software.pdf 

    第289页讨论凸极转子与非凸极转子类型、因为它们与实验相关:

    /cfs-file/__key/communityserver-discussions-components-files/171/1830.instaspin_5F00_labs.pdf

    [/报价]

    这些都不相关、尽管我已经介绍了很多。  我们有一个不带转子钢的 SPM。  user.h 设置了正确的测量参数。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用 user="Matt Meier">转子和定子的圆柱坐标相同。  [/报价]

    但是、这并不决定磁场的方向与轴向磁通垂直。

    [引用用户="Matt Meier"] 该电机中几乎没有轴向磁通、并且端部的边缘与任何径向磁通设计中的情况一样、几乎是平衡的。  您谈论的是什么 FEM 电机?[/引述]

    根据日本研究院旋转 FEM 分析、非盐化电机还会在气隙中产生轴向通量。  不需要的是 Z 方向力将转子推向滚珠轴承。 定子磁通与磁体永磁场垂直(非径向)、通常为径向同位素、两端都有一些裕度衰减 我认为、但可能是不正确的径向磁通方向仅针对牵引电机提到。   

    [引用 user="Matt Meier">这意味着您的控制与我们的控制不同。  由于我们使用场定向控制、因此我们应用正确的电压振幅和相位来生成所需的电流振幅和相位。  [/报价]

    我指的是通过 DAC 输出而不产生真正正弦波 CCS 调试的 InstaSpin FOC 图、因为峰值发生变化。 技术手册中始终以电机端速绘制这些曲线图、因此很难知道是否发生任何直流骤降。 直到我现在手头上测试 BoostXL-DRV8320RS 套件。

    [引用用户="Matt Meier"]电机框架是打开的,因此我们实际上可以测量该线对中性点电压。

    您不会将其用于电压测量、而是将示波器探头接地引线连接到直流接地? 正弦波幅度不应改变以控制电机转速、只有速度 PI 调节占空比。 听起来好像您可能将示波器探头接地导线连接到了中性点。 如果探头是差分的、则可能会显示奇数结果。 那么、您已经说明了正弦波 PTP 随电机速度变化的幅度、并且直流电源在负载下不会变小?  

    由于电源电压从167v 下降到143v、电机加速时换向波形的变化高达>20V。 希望 SVPWM 正弦波能有所改善、但我不能屏住呼吸。 InstaSpin 的24V 测试将以一种或另一种方式显示。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    根据日本研究院旋转 FEM 分析、非盐化电机还会在气隙中产生轴向通量。  不需要的是 Z 方向力将转子推向滚珠轴承。 定子磁通与磁体永磁场垂直(非径向)、通常为径向同位素、两端都有一些裕度衰减 我认为、但可能是不正确的径向磁通方向仅针对牵引电机提到。

    [/报价]

    我想您正在分解磁通。  我指的是全组装机器中的通量、尤其是气隙中的通量。  它具有径向分量(必须穿过间隙)、并且具有切向分量(否则不会有扭矩)。

    无论如何、除非您不使用径向磁通机器、否则除了在电机的驱动端和非驱动端发出边缘外、没有轴向磁通。

    [报价用户="GL"]

    我指的是通过 DAC 输出而不产生真正正弦波 CCS 调试的 InstaSpin FOC 图、因为峰值发生变化。 技术手册中始终以电机端速绘制这些曲线图、因此很难知道是否发生任何直流骤降。 直到我 现在手头上测试 BoostXL-DRV8320RS 套件。

    [/报价]

    我真的不知道您在做什么...您是否在使用 DAC 以便在示波器上查看内部 DSP 数据?  失真可能来自 DAC。  为什么不直接绘制 DSP 中的电流并将其下载到 PC?  当直接在相绕组上使用电流探头时、您是否会看到这种失真?  当您说峰值发生变化时、您是否可能会谈论过零?  给我显示一个图。  这也可能是因为您没有校正死区时间。

    [报价用户="GL"]

    您不会将其用于电压测量、而是将示波器探头接地引线连接到直流接地? 正弦波幅度不应改变以控制电机转速、只有速度 PI 调节占空比。 听起来好像您可能将示波器探头接地导线连接到了中性点。 如果探头是差分的、则可能会显示奇数结果。 那么、您已经说明了正弦波 PTP 随电机速度变化的幅度、并且直流电源在负载下不会变小?  

    [/报价]

    我们可以直接测量线到中性点的电压。  我们的示波器是隔离式的、因此我们可以将接地基准放置在任何所需的位置、包括电机中性点。  电机相电压振幅不等于直流电压。  无 IFS、数或中断。  这是任何人都应该看到的我们控制器的结果。  我不知道您在做什么、但如果您的相位电压振幅与直流电压匹配、那么您显然不使用相同的控制方法。

    在 TI 系统中、速度 PI 生成 d 轴和 q 轴电流命令(在实验中仅针对 SPM 生成 q 轴)。  电流 PI 控制器生成电压命令。  这些电压会发生变化。  我们没有速度 PI、只有电流 PI。  我们通过命令 q 轴电流来命令扭矩。

    电机电压不会改变以控制电机转速。  它会发生变化、以产生请求的电流(以及因此产生的扭矩)。  如果电机扭矩不等于负载扭矩、速度将发生变化。

    我们的直流电源不会因为任何原因而下降、并且电压纹波很小(小于0.5V)。

    [报价用户="GL"]

    由于电源电压从167v 下降到143v、电机加速时换向波形的变化高达>20V。 希望 SVPWM 正弦波能有所改善、但我不能屏住呼吸。 InstaSpin 的24V 测试将以一种或另一种方式显示。

    [/报价]

    如果您的直流总线变阻、那么更改调制方案可能不会解决这个问题。  这是一个令人困扰的问题、因为您需要消耗足够的功率来使电阻压降显著。  您可以一直观察从逆变器到整流器输出的直流电压、然后在启动电机时甚至可以观察交流输入线路。  很可能是电线和连接器的组合、但其中一些可能比其他一些更具戏剧性。  如果它在墙上的连接处卡住、那么如果您在其他地方没有较大的馈电、您可能会被卡住。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [引用 user="Matt Meier">您为什么不直接绘制 DSP 中的电流并将其下载到 PC?  [/报价]

    我不讨论相电流、而是将 PWM 相电压发送到三个输出 DAC 以进行查看。 从接地到三相中任意一相的示波器探头将显示相同的波形。 x86套件应使用与以前的 MCU 电机软件相同的3个 DAC。

    [引用用户="Matt Meier"] 电机相电压振幅不等于直流电压。  无 IFS、数或中断。  [/报价]

    它与中性点的振幅不同、可能一半的 PTP 值会更合理。

     [引用 user="Matt Meier">如果您的直流总线出现故障、则更改调制方案可能无法解决该问题。  这是一个令人困扰的问题、因为您需要消耗足够的功率来使电阻压降显著。  [/报价]同意高电压下的高电流是锂离子电池而非交流线路电源的任务。 这是初级次级 XFMR 耦合之间的感应问题 、并且没有足够的电法来弥补损耗。 这就是***非稳压 HVDC、即使增加了更多的电场、TI 也没有降压电路来调节所需的功率。

    您是否曾多次表示相电压 PTP 幅度与系统上的直流电源电压不同。 由于电源骤降是我的观点、相位电压可能会随速度变化。 同样、相位电压 PTP 值不应在没有直流电源的情况下上升或下降。 如果这样做、则表明软件中存在问题、导致产生奇怪的相电压。 速度由 PI 以 Uout 每个扇区的电流角度改变 PWM 占空比来控制、而不是通过降低或上升相位电压来控制。 如果您的 PWM 中断时序与 SOC 歪斜、则每个扇区 Uout 中的电流角度可能会发生变化、并且相位电压下降会导致速度增加。 只是一个值得考虑的地方

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    [报价用户="GL"]

    我不讨论相电流、而是将 PWM 相电压发送到三个输出 DAC 以进行查看。 从接地到三相中任意一相的示波器探头将显示相同的波形。 x86套件应使用与以前的 MCU 电机软件相同的3个 DAC。

    [/报价]

    您的 PWM 发生器中可能有一个限制、该限制会在施加的电压上引起失真。  如果您尝试在每个极点施加0%至100%的正弦电压、但 PWM 发生器会将占空比限制为95%、就像在 TI 软件中一样、那么您将削波峰值。  此外、如果您的直流总线具有纹波、而您不是对其进行补偿、那么您也会遇到失真问题。

    [报价用户="GL"]

    它与中性点的振幅不同、可能一半的 PTP 值会更合理。

    [/报价]

    好的、让我重新表述一下。  峰值线间电压不应与我们方案中的直流总线匹配。  相位电压也不应达到峰峰值。

    [报价用户="GL"]

    同意高电压下的高电流是锂离子电池而非交流线路电源的一项任务。 这是初级次级 XFMR 耦合之间的感应问题 、并且没有足够的电法来弥补损耗。 这就是***非稳压 HVDC、即使增加了更多的电场、TI 也没有降压电路来调节所需的功率。
    [/报价]
    如果您有足够大的电源来提供所需的电源、线路电源就可以了。  这是单个电源问题、而不是方法问题。
    [报价用户="GL"]

    您是否曾多次表示相电压 PTP 幅度与系统上的直流电源电压不同。 由于电源骤降是我的观点、相位电压可能会随速度变化。 同样、相位电压 PTP 值不应在没有直流电源的情况下上升或下降。 如果这样做、则表明软件中存在问题、导致产生奇怪的相电压。 速度由 PI 以 Uout 每个扇区的电流角度改变 PWM 占空比来控制、而不是通过降低或上升相位电压来控制。 如果您的 PWM 中断时序与 SOC 歪斜、则每个扇区 Uout 中的电流角度可能会发生变化、并且相位电压下降会导致速度增加。 只是一个值得考虑的地方

    [/报价]

    我们使用的控制方法不正确。

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    您好、Matt、

    为了简化和缩短线程、您仍然遇到什么问题? 您能否发布 user.h 以及您捕获的电机相电流的一些波形以显示问题? 谢谢!

  • 请注意,本文内容源自机器翻译,可能存在语法或其它翻译错误,仅供参考。如需获取准确内容,请参阅链接中的英语原文或自行翻译。

    我知道这主要是在理论和硬件上的讨论、它肯定不是硬件问题、控制方法在理论上是合理的。 可以关闭此线程。 如果我们重新访问硬件、我们就可以重新开始、因为这会造成混乱。

    我有一个新的、它重新访问了与硬件分离的问题。 它具有您请求的一些波形、但如果您希望我生成特定的波形、我可以提供更多波形。 您上周发布到了这个、但这里有一个链接。

    Matt